32.5 Tabu search
Parte 4 · Algoritmi euristici · Capitolo 32 · Capitolo 32: Metaeuristiche · Dispensa, volume 4 (PDF) · Slide (1/2) · Slide (2/2) · Esercizi: Metaeuristiche · App: TSP: simulated annealing e tabu search
La tabu search (indicata con \(TS\)) esplora completamente l'intorno della soluzione corrente e si sposta sul miglior vicino, anche se è peggiore della soluzione corrente. Per evitare di tornare alle soluzioni appena visitate, mantiene una memoria a breve termine, la lista tabu: le mosse che annullerebbero le mosse recenti sono vietate (tabu) per un certo numero di iterazioni, la durata tabu (tenure), a meno che non portino a una soluzione migliore della migliore trovata (criterio di aspirazione).
- Lo pseudocodice di \(TS\) per \(P\,||\,C_{\max}\), con l'intorno move e il confronto lessicografico della Sezione 32.2.1, è il seguente; l'attributo \((j,h)\) vieta di riportare il lavoro \(j\) sulla macchina \(h\).
Algoritmo: Tabu search per \(P\,||\,C_{\max}\)
-
La tabu search è stata proposta da Glover (1986); il libro di riferimento è Glover e Laguna, Tabu Search, Kluwer, 1997. A differenza di \(SA\), è deterministica: esce da un ottimo locale perché si sposta sempre, sul vicino meno cattivo se nessun vicino è migliore.
-
Senza memoria, questa regola cicla: da un ottimo locale \(S\) la ricerca passa al miglior vicino \(S'\), che è peggiore, e da \(S'\) il miglior vicino è tipicamente di nuovo \(S\). La lista tabu spezza il ciclo vietando la mossa inversa.
-
Attributi. Memorizzare le soluzioni visitate e confrontare con esse ogni vicino sarebbe troppo costoso. La lista tabu memorizza invece attributi delle mosse recenti: qui la coppia \((j,h)\) «il lavoro \(j\) ha lasciato la macchina \(h\)»; per il TSP, i lati appena tolti dal giro.
-
Un attributo vieta più della sola soluzione appena lasciata: ogni soluzione con il lavoro \(j\) sulla macchina \(h\) è tabu, anche quelle mai visitate. Il criterio di aspirazione rimedia a questo eccesso di prudenza: una mossa tabu è ammessa se porta a una soluzione migliore della migliore trovata, che certamente non è stata visitata.
-
Durata tabu. Se è troppo breve, la ricerca può ancora ciclare su cicli più lunghi; se è troppo lunga, sono vietate troppe mosse e la ricerca viene spinta lontano dalle regioni buone. Valori tipici sono fra \(5\) e \(20\), o proporzionali a \(\sqrt{n}\); estrarre la durata a caso in un intervallo a ogni iterazione (robust tabu search, Taillard 1991) rende improbabili i cicli.
-
Criterio di arresto. Un numero massimo di iterazioni, o di iterazioni senza miglioramento della soluzione migliore. Per \(P\,||\,C_{\max}\) possiamo anche fermarci quando il makespan raggiunge il lower bound \(\LB\): allora la soluzione è ottima, e la ricerca può solo perdere tempo.
-
Memoria a lungo termine. Oltre alla lista tabu (memoria a breve termine), \(TS\) può registrare quanto spesso ogni attributo compare nelle soluzioni visitate. La diversificazione penalizza gli attributi frequenti, per spingere la ricerca verso regioni inesplorate; l'intensificazione riparte dalle migliori soluzioni trovate, e fissa gli attributi che hanno in comune.
32.5.1 Esempio
Esempio 32.5: \(TS\) sull'istanza di riferimento di \(P\,||\,C_{\max}\)
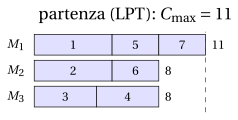
Partiamo dalla soluzione calcolata da LPT nel capitolo «Euristiche costruttive», \(J_1=\{1,5,7\}\), \(J_2=\{2,6\}\), \(J_3=\{3,4\}\), con carichi \((11,8,8)\), \(C_{\max}=11\) e \(\sum_h L_h^2=249\). È un ottimo locale per l'intorno move: alla prima iterazione i \(14\) vicini sono
| mossa | \(1\to M_2\) | \(1\to M_3\) | \(2\to M_1\) | \(2\to M_3\) | \(3\to M_1\) | \(3\to M_2\) | \(4\to M_1\) |
|---|---|---|---|---|---|---|---|
| \((C_{\max},\sum_hL_h^2)\) | \((13,269)\) | \((13,269)\) | \((16,329)\) | \((13,299)\) | \((15,305)\) | \((12,281)\) | \((15,305)\) |
| mossa | \(4\to M_2\) | \(5\to M_2\) | \(5\to M_3\) | \(6\to M_1\) | \(6\to M_3\) | \(7\to M_2\) | \(7\to M_3\) |
| \((C_{\max},\sum_hL_h^2)\) | \((12,281)\) | \((11,249)\) | \((11,249)\) | \((14,285)\) | \((11,267)\) | \((11,249)\) | \((11,249)\) |
Nessun vicino ha \(C_{\max}<11\), e i quattro migliori hanno \(C_{\max}=11\) e \(\sum_hL_h^2=249\), come la soluzione corrente: una ricerca locale si ferma qui. \(TS\), con \(tenure=6\), si sposta invece sul miglior vicino non tabu (il primo dei quattro, il lavoro \(5\) su \(M_2\)), e prosegue:
| it | mossa | carichi | \(C_{\max}\) | \(\sum_h L_h^2\) | \(bestC\) | nuovo attributo tabu |
|---|---|---|---|---|---|---|
| \(1\) | lavoro \(5\): \(M_1\to M_2\) | \((8,11,8)\) | \(11\) | \(249\) | \(11\) | \((5,M_1)\) fino all'it. \(7\) |
| \(2\) | lavoro \(5\): \(M_2\to M_3\) | \((8,8,11)\) | \(11\) | \(249\) | \(11\) | \((5,M_2)\) fino all'it. \(8\) |
| \(3\) | lavoro \(6\): \(M_2\to M_1\) | \((11,5,11)\) | \(11\) | \(267\) | \(11\) | \((6,M_2)\) fino all'it. \(9\) |
| \(4\) | lavoro \(7\): \(M_1\to M_2\) | \((8,8,11)\) | \(11\) | \(249\) | \(11\) | \((7,M_1)\) fino all'it. \(10\) |
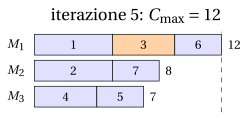
| \(5\) | lavoro \(3\): \(M_3\to M_1\) | \((12,8,7)\) | \(12\) | \(257\) | \(11\) | \((3,M_3)\) fino all'it. \(11\) |
| \(6\) | lavoro \(6\): \(M_1\to M_3\) | \((9,8,10)\) | \(10\) | \(245\) | \(10\) | \((6,M_1)\) fino all'it. \(12\) |
| \(7\) | lavoro \(4\): \(M_3\to M_2\) | \((9,12,6)\) | \(12\) | \(261\) | \(10\) | \((4,M_3)\) fino all'it. \(13\) |
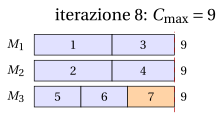
| \(8\) | lavoro \(7\): \(M_2\to M_3\) | \((9,9,9)\) | \(9\) | \(243\) | \(9\) | \((7,M_2)\) fino all'it. \(14\) |
-
All'iterazione \(2\) il miglior vicino riporterebbe il lavoro \(5\) su \(M_1\), tornando alla soluzione di partenza: la mossa è tabu (attributo \((5,M_1)\) fino all'iterazione \(7\)), e la ricerca sposta il lavoro \(5\) su \(M_3\).
-
All'iterazione \(5\) i quattro vicini con \(C_{\max}=11\) sono tutti tabu, e nessuno soddisfa il criterio di aspirazione (\(C_{\max}<bestC=11\)): la migliore mossa non tabu peggiora il makespan a \(12\). È così che \(TS\) lascia il plateau.
-
All'iterazione \(6\) il makespan scende a \(10\), e all'iterazione \(8\) a \(9\): \(C_{\max}=\LB=9\), quindi la soluzione \(J_1=\{1,3\}\), \(J_2=\{2,4\}\), \(J_3=\{5,6,7\}\) è ottima e la ricerca si ferma: \(TS(I)=9=z(I)\).
-
La figura mostra i diagrammi di Gantt della soluzione di partenza, della soluzione dopo la mossa peggiorante dell'iterazione \(5\) (il lavoro spostato in arancione), e della soluzione ottima raggiunta all'iterazione \(8\).
-
Con \(tenure\le 5\), \(TS\) non raggiunge l'ottimo su questa istanza entro \(50\) iterazioni: la lista tabu è troppo corta per impedire alla ricerca di tornare sul plateau di makespan \(11\).
32.5.2 Tabu search per il TSP, e l'effetto della durata tabu
-
Per il TSP con l'intorno 2-opt, gli attributi naturali sono i lati: quando una mossa toglie i lati \((\sigma_i,\sigma_{i+1})\) e \((\sigma_j,\sigma_{j+1})\), questi due lati non possono essere rimessi nel giro per \(tenure\) iterazioni, a meno che la mossa non dia un giro più corto del migliore. Tutto il resto è come nello pseudocodice della Sezione 32.5: a ogni iterazione tutte le \(\frac{n(n-3)}{2}\) mosse sono valutate in \(O(1)\) ciascuna, e si esegue la migliore non tabu.
-
Le tabelle riportano il risultato di \(TS\) sulle istanze medie, dal giro nearest neighbour (\(326\)) per TSP20 con \(200\) iterazioni, e dalla soluzione LPT (\(73\)) per PCM15 con \(300\) iterazioni, per diversi valori della durata tabu; per PCM15 la tabella dà anche il numero di iterazioni eseguite (\(300\) salvo che si raggiunga il lower bound).
| TSP20: \(TS\) con 2-opt, \(200\) iterazioni (\(z(I)=291\)) | ||||||
|---|---|---|---|---|---|---|
| \(tenure\) | \(0\) | \(1\) | \(2\) | \(5\) | \(10\) | \(20\) |
| lunghezza migliore | \(319\) | \(291\) | \(291\) | \(291\) | \(291\) | \(291\) |
| PCM15: \(TS\) con l'intorno move, al più \(300\) iterazioni (\(z(I)=69\)) | ||||||||||
|---|---|---|---|---|---|---|---|---|---|---|
| \(tenure\) | \(0\) | \(1\) | \(2\) | \(3\) | \(5\) | \(7\) | \(10\) | \(15\) | \(20\) | \(30\) |
| \(C_{\max}\) migliore | \(73\) | \(73\) | \(73\) | \(73\) | \(73\) | \(72\) | \(71\) | \(69\) | \(70\) | \(70\) |
| iterazioni | \(300\) | \(300\) | \(300\) | \(300\) | \(300\) | \(300\) | \(300\) | \(231\) | \(300\) | \(300\) |
- Con \(tenure=0\) non c'è memoria, e \(TS\) cicla: su TSP20 non lascia mai il primo ottimo locale 2-opt. Su PCM15 l'intorno move ha un ampio plateau, e \(TS\) ha bisogno di una lista tabu lunga per attraversarlo; ma una lista tabu troppo lunga vieta troppo, e con \(tenure\ge 20\) l'ottimo si perde di nuovo. La durata tabu va calibrata, e il suo valore migliore dipende dal problema e dall'istanza.
Avanti: 32.6 Iterated local search