31.9 Paesaggi piatti e obiettivi ausiliari
Parte 4 · Algoritmi euristici · Capitolo 31 · Capitolo 31: Ricerca locale · Dispensa, volume 4 (PDF) · Slide (1/2) · Slide (2/2) · Esercizi: Ricerca locale · App: TSP: nearest neighbour e 2-opt
31.9.1 Plateau
-
Gli obiettivi del BPP e di \(P\,||\,C_{\max}\) sono molto “grossolani”: il numero di contenitori assume pochi valori, e il makespan dipende solo dalle macchine critiche. Molte soluzioni hanno lo stesso valore, e la maggior parte delle mosse non lo cambia: il paesaggio è fatto di ampi plateau.
-
Su un plateau una ricerca locale che accetta solo mosse strettamente miglioranti si ferma, anche se una sequenza di mosse di valore zero porterebbe a una soluzione migliore. La ricerca è cieca: l'obiettivo non dice quali vicini sono più vicini a un miglioramento.
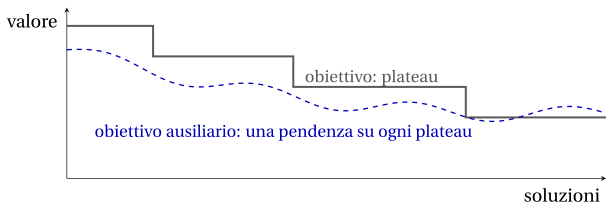
- Quanto piatto? Sull'istanza di \(P\,||\,C_{\max}\) con \(m=4\) e \(12\) lavori della sezione precedente, generiamo \(100\) assegnazioni casuali (seme \(1\)) ed esaminiamo i loro \(100\cdot 12\cdot 3=3600\) vicini move: \(1290\) di essi (\(35.8\%\)) hanno lo stesso makespan della soluzione corrente. Per il BPP la situazione è estrema: sull'istanza con \(c=10\) e pesi \(w=(7,6,6,5,5,4,4,4,3,3,2,1)\), per cui \(z(I)=5=\lceil 50/10\rceil\), le \(100\) soluzioni calcolate da \(FF\) su ordini casuali degli oggetti (seme \(1\)) hanno \(2374\) vicini move e swap, e tutti hanno lo stesso numero di contenitori della soluzione corrente.
31.9.2 L'obiettivo ausiliario
- Il rimedio è guidare la ricerca con un obiettivo ausiliario, che distingue le soluzioni con lo stesso valore e premia quelle “più vicine” a un miglioramento. Per entrambi i problemi è una funzione dei carichi:
- Entrambi i problemi ridistribuiscono un totale fissato, \(\sum_j w_j\) o \(\sum_j t_j\), fra i contenitori o le macchine. A totale fissato, la somma dei quadrati è piccola quando i carichi sono bilanciati e grande quando sono sbilanciati. Per \(P\,||\,C_{\max}\) i carichi bilanciati sono esattamente ciò che vogliamo; per il BPP vogliamo il contrario: pochi contenitori pieni e gli altri vuoti.
Proposizione 31.4
Se la quantità \(\delta\) è trasferita dal carico \(L_a\) al carico \(L_b\) (\(a\ne b\)), la somma dei carichi al quadrato varia di
Dimostrazione
Sviluppando i quadrati, \((L_a-\delta)^2-L_a^2=-2\delta L_a+\delta^2\) e \((L_b+\delta)^2-L_b^2=2\delta L_b+\delta^2\); la somma è \(2\delta(L_b-L_a+\delta)\). Gli altri carichi non cambiano. □
- La variazione si calcola in tempo \(O(1)\): l'obiettivo ausiliario è anche meno costoso da valutare del makespan. Per una move, \(\delta>0\) è il peso (o il tempo) dell'elemento spostato, e la somma dei quadrati aumenta se e solo se \(L_b+\delta>L_a\): l'elemento va in un carico che, dopo la mossa, è più grande del carico che ha lasciato.
31.9.3 La ricerca locale move per il BPP
La ricerca locale move per il BPP esamina gli spostamenti di un oggetto in un altro contenitore non vuoto in cui entra, ne applica uno migliorante scelto con la regola first improvement o best improvement, e si ferma quando nessuna mossa migliora. L'obiettivo è o il numero di contenitori, \(f=nb\), o l'obiettivo ausiliario \(f=SQ=\sum_bL_b^2\); il guadagno \(G\) di una mossa è il miglioramento di \(f\).
Algoritmo: Passo move per il BPP
31.9.4 La ricerca locale swap per il BPP
La ricerca locale swap per il BPP esamina gli scambi di due oggetti di peso diverso in contenitori diversi che mantengono ammissibili entrambi i contenitori, ne applica uno migliorante scelto con la regola first improvement o best improvement, e si ferma quando nessuno scambio migliora. Uno swap non cambia mai il numero di contenitori, quindi si usa solo con l'obiettivo ausiliario \(SQ\).
Algoritmo: Passo swap per il BPP
31.9.5 Proprietà dell'obiettivo ausiliario
Proposizione 31.5
Per il BPP, con gli intorni move e swap:
-
una move che svuota un contenitore aumenta \(\sum_b L_b^2\);
-
uno swap non cambia il numero di contenitori.
Quindi ogni move o swap che diminuisce il numero di contenitori aumenta anche \(\sum_b L_b^2\).
Dimostrazione
Se la move dell'oggetto \(j\) dal contenitore \(a\) al contenitore \(b\) svuota il contenitore \(a\), allora \(L_a=w_j\), e il contenitore \(b\) non è vuoto, quindi \(L_b>0\). Per la Proposizione 31.4 con \(\delta=w_j\) la variazione è \(2w_j(L_b-w_j+w_j)=2w_jL_b>0\). Uno swap scambia un oggetto del contenitore \(a\) con un oggetto del contenitore \(b\), quindi entrambi i contenitori restano non vuoti e non si crea nessun contenitore. □
Proposizione 31.6
Per \(P\,||\,C_{\max}\), con gli intorni move e swap:
-
una move o uno swap che diminuisce \(\sum_h L_h^2\) non aumenta il makespan;
-
una move o uno swap che diminuisce il makespan diminuisce \(\sum_h L_h^2\).
Dimostrazione
Sia \(\delta\) trasferito dalla macchina \(a\) alla macchina \(b\); scambiando se necessario i nomi di \(a\) e \(b\), \(\delta>0\). Cambiano solo \(L_a\) e \(L_b\). (1) Per la Proposizione 31.4, \(\sum_hL_h^2\) diminuisce se e solo se \(L_b+\delta<L_a\); allora entrambi i nuovi carichi \(L_a-\delta\) e \(L_b+\delta\) sono minori di \(L_a\le C_{\max}\), e il makespan non aumenta. (2) Se il makespan diminuisce, la macchina \(b\), il cui carico aumenta, non è critica dopo la mossa, quindi \(L_b+\delta<C_{\max}\); la macchina \(a\) doveva essere l'unica macchina critica, \(L_a=C_{\max}\). Quindi \(L_b+\delta<L_a\), e \(\sum_hL_h^2\) diminuisce. □
-
Le due proposizioni dicono che, per l'obiettivo ausiliario, ogni mossa che migliora l'obiettivo originale è migliorante, e lo sono anche alcune mosse che l'obiettivo originale vede come neutre; per \(P\,||\,C_{\max}\), nessuna mossa che peggiora il makespan è migliorante. Per il BPP una move che aumenta \(\sum_bL_b^2\) non aumenta mai il numero di contenitori, perché non si crea nessun contenitore.
-
L'obiettivo ausiliario è una guida, non l'obiettivo: una soluzione con più contenitori può avere un \(\sum_bL_b^2\) più grande. Con \(c=7\), i carichi \((5,5)\) usano \(2\) contenitori e danno \(25+25=50\), mentre i carichi \((7,2,1)\) usano \(3\) contenitori e danno \(49+4+1=54\). La qualità della soluzione restituita si misura sempre con l'obiettivo originale.
31.9.6 Esempi
Esempio 31.6: Il numero di contenitori è cieco, l'obiettivo ausiliario no
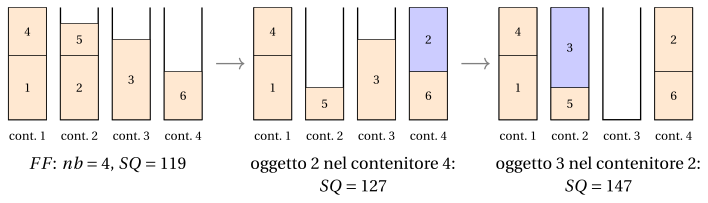
La soluzione di \(FF\) sull'istanza di riferimento del BPP (\(c=7\)) ha gli schemi di carico \(P_1=\{1,4\}\), \(P_2=\{2,5\}\), \(P_3=\{3\}\), \(P_4=\{6\}\), con carichi \((7,6,5,3)\), \(nb=4\) e \(SQ=49+36+25+9=119\). Le sue mosse ammissibili sono
| mossa | carichi | \(nb\) | guadagno \(2w_j(L_b-L_a+w_j)\) | \(SQ\) |
|---|---|---|---|---|
| oggetto \(1\) (\(w_1=4\)): contenitore \(1\to 4\) | \((3,6,5,7)\) | \(4\) | \(2\cdot4\cdot(3-7+4)=0\) | \(119\) |
| oggetto \(2\) (\(w_2=4\)): contenitore \(2\to 4\) | \((7,2,5,7)\) | \(4\) | \(2\cdot4\cdot(3-6+4)=8\) | \(127\) |
| oggetto \(4\) (\(w_4=3\)): contenitore \(1\to 4\) | \((4,6,5,6)\) | \(4\) | \(2\cdot3\cdot(3-7+3)=-6\) | \(113\) |
| oggetto \(5\) (\(w_5=2\)): contenitore \(2\to 3\) | \((7,4,7,3)\) | \(4\) | \(2\cdot2\cdot(5-6+2)=4\) | \(123\) |
| oggetto \(5\) (\(w_5=2\)): contenitore \(2\to 4\) | \((7,4,5,5)\) | \(4\) | \(2\cdot2\cdot(3-6+2)=-4\) | \(115\) |
Con \(f=nb\), nessuna mossa svuota un contenitore: gli oggetti \(3\) e \(6\), soli nei loro contenitori, non entrano da nessun'altra parte. La soluzione di \(FF\) è un ottimo locale con \(4\) contenitori, e lo è anche per l'intorno swap, per la Proposizione 31.5.
Con \(f=SQ\), entrambe le regole accettano la mossa dell'oggetto \(2\) nel contenitore \(4\) (guadagno \(8\), \(SQ=127\)), che lascia l'oggetto \(5\) da solo nel contenitore \(2\). Nell'iterazione successiva, due mosse hanno il guadagno massimo, \(20\): l'oggetto \(3\) nel contenitore \(2\), con guadagno \(2\cdot5\cdot(2-5+5)=20\), e l'oggetto \(5\) nel contenitore \(3\), con guadagno \(2\cdot2\cdot(5-2+2)=20\). L'oggetto \(3\) è esaminato per primo, quindi entrambe le regole lo scelgono. Svuota il contenitore \(3\): i carichi diventano \((7,7,7)\), \(SQ=147\), e gli schemi di carico \(\{1,4\}\), \(\{3,5\}\), \(\{2,6\}\) usano \(3\) contenitori, che è ottimo. La prima mossa non ha cambiato il numero di contenitori: ha preparato la seconda.
Esempio 31.7: Partendo da \(NF\)
La soluzione di \(NF\) sull'istanza di riferimento del BPP ha gli schemi di carico \(\{1\}\), \(\{2\}\), \(\{3\}\), \(\{4,5\}\), \(\{6\}\) (contenitori \(1,\dots,5\)), carichi \((4,4,5,5,3)\), \(nb=5\) e \(SQ=91\).
Con \(f=nb\), la prima mossa esaminata, l'oggetto \(1\) nel contenitore \(5\) (\(3+4=7\)), svuota il contenitore \(1\): la soluzione ha \(4\) contenitori, \(\{2\},\{3\},\{4,5\},\{1,6\}\). È un ottimo locale: gli oggetti \(2\) e \(3\) non entrano in nessun altro contenitore, e i contenitori \(4\) e \(5\) contengono due oggetti ciascuno. Entrambe le regole si fermano con \(4\) contenitori.
Con \(f=SQ\), best improvement esegue tre mosse:
| mossa | schemi di carico | guadagno | \(SQ\) |
|---|---|---|---|
| oggetto \(1\) nel contenitore \(5\) | \(\{2\},\{3\},\{4,5\},\{1,6\}\) | \(2\cdot4\cdot(3-4+4)=24\) | \(115\) |
| oggetto \(4\) nel contenitore \(2\) | \(\{2,4\},\{3\},\{5\},\{1,6\}\) | \(2\cdot3\cdot(4-5+3)=12\) | \(127\) |
| oggetto \(3\) nel contenitore \(4\) | \(\{2,4\},\{3,5\},\{1,6\}\) | \(2\cdot5\cdot(2-5+5)=20\) | \(147\) |
e raggiunge una soluzione ottima con \(3\) contenitori, attraverso una mossa (la seconda) che non cambia il numero di contenitori. First improvement esegue le stesse tre mosse.
31.9.7 Esperimenti su due istanze medie
-
Su una sola istanza piccola può succedere di tutto; gli esperimenti seguenti ripetono le ricerche locali da \(100\) soluzioni di partenza casuali (seme \(1\)), con best improvement.
-
\(P\,||\,C_{\max}\) con \(m=4\) e \(t=(11,10,9,8,7,7,6,5,4,4,3,2)\), \(z(I)=19\). Le \(100\) assegnazioni casuali hanno un makespan medio di \(33.32\). La tabella riporta il makespan medio degli ottimi locali, e il numero di esecuzioni che terminano in una soluzione ottima:
| \(f=C_{\max}\) | \(f=\sum_h L_h^2\) | |||
|---|---|---|---|---|
| intorno | media | ottime | media | ottime |
| move | \(20.94\) | \(3\) | \(20.39\) | \(4\) |
| swap | \(24.31\) | \(7\) | \(23.09\) | \(20\) |
-
L'obiettivo ausiliario migliora entrambi gli intorni. Il solo swap è scarso perché non può cambiare il numero di lavori sulle macchine, che in un'assegnazione casuale è spesso lontano dall'equilibrio.
-
BPP con \(c=10\) e \(w=(7,6,6,5,5,4,4,4,3,3,2,1)\), \(z(I)=5\). Le \(100\) soluzioni di \(FF\) su ordini casuali degli oggetti usano \(5\) contenitori in \(14\) casi, \(6\) contenitori in \(85\) casi e \(7\) contenitori in \(1\) caso. La tabella riporta il numero di esecuzioni che terminano con \(5\) contenitori:
| intorno | \(f=nb\) | \(f=\sum_b L_b^2\) |
|---|---|---|
| nessuno (le soluzioni di \(FF\)) | \(14\) | \(14\) |
| move | \(14\) | \(76\) |
| swap | — | \(14\) |
- Con \(f=nb\) la ricerca locale move non migliora nessuna delle \(100\) soluzioni: sono tutte su un plateau. Con l'obiettivo ausiliario, altre \(62\) esecuzioni raggiungono l'ottimo. Il solo swap non può cambiare il numero di contenitori, ma può preparare le mosse che lo cambiano.