32.2 I problemi e le ipotesi
Parte 4 · Algoritmi euristici · Capitolo 32 · Capitolo 32: Metaeuristiche · Dispensa, volume 4 (PDF) · Slide (1/2) · Slide (2/2) · Esercizi: Metaeuristiche · App: TSP: simulated annealing e tabu search
- Le metaeuristiche sono illustrate sui quattro problemi del capitolo «Algoritmi euristici: definizioni»: il problema dello zaino 0/1 (KP), il problema del bin packing (BPP), il problema del commesso viaggiatore (TSP) e \(P\,||\,C_{\max}\). Le loro definizioni e ipotesi sono nelle rispettive pagine; ne richiamiamo la notazione.
| problema | dati | soluzione | obiettivo |
|---|---|---|---|
| KP | oggetti \(\mathscr{I}\), profitti \(p_j\), pesi \(w_j\), capacità \(c\) | sottoinsieme | max profitto totale |
| BPP | oggetti \(\mathscr{I}\), pesi \(w_j\), capacità \(c\) | pattern \(P_b\) | min contenitori |
| TSP | città \(\mathscr{V}\), distanze \(d_{ij}\) | giro \(\sigma\) | min lunghezza \(L(\sigma)\) |
| \(P\,||\,C_{\max}\) | lavori \(\mathscr{J}\), tempi \(t_j\), macchine \(m\) | insiemi \(J_1,\dots,J_m\) | min makespan |
-
Ogni istanza soddisfa le ipotesi del suo problema: \(w_j\le c\) per tutti gli oggetti e \(\sum_j w_j > c\) per il KP e il BPP; \(n\ge 3\) e distanze simmetriche per il TSP; \(n>m\) per \(P\,||\,C_{\max}\). Per \(P\,||\,C_{\max}\), \(L_h=\sum_{j\in J_h}t_j\) è il carico della macchina \(h\) e \(C_{\max}=\max_h L_h\).
-
Come nel capitolo «Algoritmi euristici: definizioni», \(\mathscr{A}(I)\) è il valore della soluzione calcolata dall'algoritmo \(\mathscr{A}\) sull'istanza \(I\), e \(z(I)\) è il valore ottimo. Scriviamo \(f(S)\) per il valore di una soluzione \(S\), e descriviamo gli algoritmi per un problema di minimo; per il KP, problema di massimo, le disuguaglianze si invertono.
32.2.1 Gli intorni
- Tutte le metaeuristiche di questo capitolo sono costruite sugli intorni del capitolo «Ricerca locale». Li richiamiamo per nome, con le mosse che li definiscono; \(n\) è il numero di oggetti, di città o di lavori.
| problema | nome | mossa | dimensione |
|---|---|---|---|
| KP | flip | aggiungere un oggetto allo zaino, o toglierne uno | \(n\) |
| swap | togliere un oggetto selezionato e aggiungere un oggetto non selezionato | \(\le \frac{n^2}{4}\) | |
| BPP | move | spostare un oggetto in un altro contenitore | \(\le n\cdot nb\) |
| swap | scambiare due oggetti posti in contenitori diversi | \(\le \frac{n(n-1)}{2}\) | |
| TSP | 2-opt | togliere due lati non adiacenti del giro e richiuderlo con gli altri due lati, invertendo il segmento compreso fra loro | \(\frac{n(n-3)}{2}\) |
| Or-opt | spostare un segmento di \(1\), \(2\) o \(3\) città consecutive in un'altra posizione | \(O(n^2)\) | |
| \(P\,||\,C_{\max}\) | move | spostare un lavoro su un'altra macchina | \(n(m-1)\) |
| swap | scambiare due lavori assegnati a macchine diverse | \(\le \frac{n(n-1)}{2}\) |
-
Un giro del TSP è memorizzato come una permutazione \(\sigma=(\sigma_1,\dots,\sigma_n)\) con \(\sigma_1=1\). La mossa 2-opt \((i,j)\), con \(1\le i\), \(i+2\le j\le n\) e \((i,j)\neq(1,n)\), toglie i lati \((\sigma_i,\sigma_{i+1})\) e \((\sigma_j,\sigma_{j+1})\) (con \(\sigma_{n+1}=\sigma_1\)), aggiunge i lati \((\sigma_i,\sigma_j)\) e \((\sigma_{i+1},\sigma_{j+1})\), e inverte il segmento \(\sigma_{i+1},\dots,\sigma_j\). Il suo effetto sulla lunghezza si calcola in \(O(1)\):
\[ \delta(i,j) \;=\; d_{\sigma_i\sigma_j} + d_{\sigma_{i+1}\sigma_{j+1}} - d_{\sigma_i\sigma_{i+1}} - d_{\sigma_j\sigma_{j+1}} . \] -
Gli obiettivi del BPP e di \(P\,||\,C_{\max}\) sono piatti: la maggior parte delle mosse non cambia il numero di contenitori, né il makespan. Due soluzioni con lo stesso valore si confrontano allora con un obiettivo ausiliario:
-
BPP: la somma dei quadrati dei carichi \(\sum_b \big(\sum_{j\in P_b} w_j\big)^2\), da massimizzare: cresce quando gli oggetti si concentrano in meno contenitori, più pieni;
-
\(P\,||\,C_{\max}\): la somma dei quadrati dei carichi \(\sum_h L_h^2\), da minimizzare: diminuisce quando i carichi si bilanciano.
Per \(P\,||\,C_{\max}\) confrontiamo due soluzioni in modo lessicografico: prima per \(C_{\max}\), e a parità di makespan per \(\sum_h L_h^2\). Per move e swap questo seleziona le stesse mosse miglioranti dell'obiettivo ausiliario \(\sum_h L_h^2\) del capitolo «Ricerca locale»: un trasferimento che diminuisce \(\sum_h L_h^2\) non aumenta mai \(C_{\max}\), e un trasferimento che diminuisce \(C_{\max}\) diminuisce anche \(\sum_h L_h^2\).
-
-
Per il KP l'intorno flip contiene soluzioni inammissibili (aggiungere un oggetto può superare la capacità). Una ricerca locale le scarta oppure le accetta con una penalità sul peso in eccesso; in questo capitolo compaiono entrambe le opzioni.
-
Le ricerche locali usate dentro le metaeuristiche sono le discese del capitolo «Ricerca locale»: TWOOPTLS (2-opt, best improvement) per il TSP, MOVEDESCENT (move, best improvement, confronto lessicografico) per \(P\,||\,C_{\max}\), e KPLOCALSEARCH (flip e swap ammissibili, best improvement) per il KP. In ogni discesa best improvement, i pareggi fra mosse ugualmente buone si risolvono a favore della prima mossa trovata, scorrendo gli indici in ordine crescente.
32.2.2 Numeri casuali
- La maggior parte delle metaeuristiche fa scelte casuali. Per rendere riproducibili ogni esempio e ogni esercizio, tutti i numeri casuali di questo capitolo, e del codice nei notebook Colab del capitolo, sono prodotti dal minimal standard generator di Park e Miller (1988):
Una chiamata \(\textsc{Rand}()\) aggiorna \(seed\) e restituisce \(u\). Un intero casuale in \(\{0,1,\dots,K-1\}\) è \(\lfloor u\cdot K\rfloor\), e un elemento casuale di una lista di \(K\) elementi è l'elemento in posizione \(1+\lfloor u\cdot K\rfloor\).
-
Il valore iniziale di \(seed\), il seme, è un intero in \(\{1,\dots,2^{31}-2\}\). Lo stesso seme dà sempre la stessa sequenza di numeri; semi diversi danno esecuzioni diverse dello stesso algoritmo. Con \(seed=1\) i primi numeri sono, arrotondati a quattro decimali,
\[ 0.0000,\ 0.1315,\ 0.7556,\ 0.4587,\ 0.5328,\ 0.2190,\ 0.0470,\ 0.6789,\ \dots \]Il primo numero prodotto da un seme piccolo è sempre molto vicino a \(0\); è una proprietà del generatore, non un errore.
-
Negli esempi svolti i numeri casuali sono scritti nel testo, arrotondati a quattro decimali, così che ogni passo si possa verificare a mano; l'arrotondamento non cambia mai una decisione.
32.2.3 Le istanze
- Gli esempi svolti usano le quattro istanze di riferimento del capitolo «Algoritmi euristici: definizioni», di cui sono noti i valori ottimi:
| problema | istanza di riferimento | valore ottimo e soluzione |
|---|---|---|
| KP | \(p=(10,7,6,4)\), \(w=(5,4,3,3)\), \(c=9\) | \(z(I)=17\), oggetti \(\{1,2\}\) |
| BPP | \(w=(4,4,5,3,2,3)\), \(c=7\) | \(z(I)=3\), pattern \(\{1,4\},\{2,6\},\{3,5\}\) |
| TSP | \(5\) città, distanze \(d_{ij}\) qui sotto | \(z(I)=18\), giro \((1,3,5,2,4)\) |
| \(P\,||\,C_{\max}\) | \(t=(5,5,4,4,3,3,3)\), \(m=3\) | \(z(I)=9\), insiemi \(\{1,3\},\{2,4\},\{5,6,7\}\) |
- Le istanze di riferimento sono abbastanza piccole da seguire a mano ogni iterazione, ma troppo piccole per mostrare il comportamento di una metaeuristica su migliaia di iterazioni. Per gli esperimenti usiamo un'istanza media per problema, generata una volta con il generatore di numeri casuali della Sezione 32.2.2 e fissata qui sotto. I loro valori ottimi sono stati calcolati con un algoritmo esatto, e servono solo a misurare la qualità delle soluzioni euristiche.
Esempio 32.1: L'istanza media del TSP (TSP20)
\(20\) città nel piano, con coordinate intere \((x_i,y_i)\), e distanze \(d_{ij}=\big\lfloor \sqrt{(x_i-x_j)^2+(y_i-y_j)^2} + \frac{1}{2}\big\rfloor\) (la distanza euclidea arrotondata all'intero più vicino):
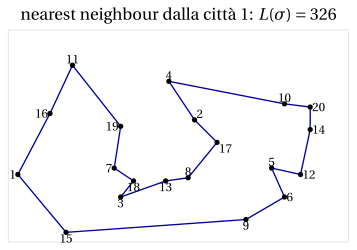
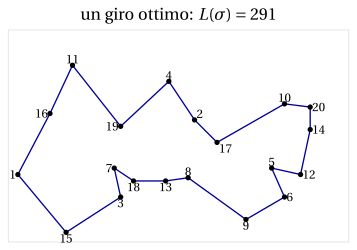
Il giro nearest neighbour dalla città \(1\) ha lunghezza \(326\); la ricerca locale 2-opt avviata da esso si ferma in un ottimo locale di lunghezza \(319\), dopo due mosse miglioranti. Il valore ottimo è \(z(I)=291\): l'ottimo locale è superiore del \(9.6\%\).
Esempio 32.2: Le istanze medie del KP, del BPP e di \(P\,||\,C_{\max}\)
KP20: \(n=20\) oggetti, capacità \(c=389\) (metà del peso totale, arrotondata per difetto),
L'algoritmo greedy per efficienza trova profitto \(490\), e la ricerca locale con flip e swap avviata da esso arriva a \(514\); il valore ottimo è \(z(I)=521\).
PCM15: \(m=4\) macchine e \(n=15\) lavori con tempi di esecuzione
Il tempo totale è \(275\), quindi \(z(I)\ge\lceil 275/4\rceil=69\), ed esiste un assegnamento di makespan \(69\): \(z(I)=69\). LPT trova makespan \(73\).
BPP24: contenitori di capacità \(c=100\) e \(n=24\) oggetti con pesi
Il peso totale è \(868\), quindi servono almeno \(\lceil 868/100\rceil=9\) contenitori, ed esiste un impacchettamento in \(9\) contenitori: \(z(I)=9\). FF e FFD usano entrambi \(10\) contenitori.
Avanti: Come uscire da un ottimo locale · Simulated annealing