31.7 TSP: 2-opt e Or-opt
Parte 4 · Algoritmi euristici · Capitolo 31 · Capitolo 31: Ricerca locale · Dispensa, volume 4 (PDF) · Slide (1/2) · Slide (2/2) · Esercizi: Ricerca locale · App: TSP: nearest neighbour e 2-opt
31.7.1 La ricerca locale 2-opt
La ricerca locale 2-opt (indicata con \(2OPT\)) è una ricerca locale per il TSP con l'intorno 2-opt. A ogni iterazione valuta le mosse 2-opt del giro corrente con la formula incrementale, applica una mossa migliorante scelta con la regola first improvement o best improvement, e si ferma quando nessuna mossa accorcia il giro.
Algoritmo: Passo 2-opt
-
Nell'implementazione, \(\textit{Improve}\) e lo spostamento sul vicino migliorante sono riuniti in un'unica funzione \(\textit{Step}\), che esplora l'intorno con la valutazione incrementale e, se trova una mossa migliorante, la applica alla soluzione corrente e restituisce true; altrimenti restituisce false. \(LS\) chiama \(\textit{Step}\) finché non restituisce false.
-
\(2OPT\) è \(\textit{LocalSearch}\) con \(\textit{TwoOptStep}\); non cambia mai \(\sigma[1]=1\), perché \(i\ge 1\) e il cammino invertito parte dalla posizione \(i+1\ge 2\).
-
Un'iterazione costa tempo \(O(n^2)\); l'inversione del cammino costa \(O(n)\).
-
Quando le distanze sono euclidee, un ottimo locale 2-opt non ha lati che si incrociano: se i lati \(\{u_1,v_1\}\) e \(\{u_2,v_2\}\) si incrociano in un punto \(X\), la disuguaglianza triangolare dà \(d_{u_1u_2}\le d_{u_1X}+d_{Xu_2}\) e \(d_{v_1v_2}\le d_{v_1X}+d_{Xv_2}\), quindi \(\Delta\le 0\), con \(\Delta<0\) a meno che le quattro città non siano allineate. La mossa 2-opt “scioglie” l'incrocio dei due lati.
Esempio 31.2: \(2OPT\) sull'istanza di riferimento del TSP
Partiamo dal giro di \(NN\) dalla città \(1\), \(\sigma=(1,3,2,4,5)\), di lunghezza \(25\). Le sue \(5\) mosse sono
| \((i,j)\) | lati tolti | lati aggiunti | \(\Delta\) | nuovo giro, lunghezza |
|---|---|---|---|---|
| \((1,3)\) | \(\{1,3\},\{2,4\}\) | \(\{1,2\},\{3,4\}\) | \(5+4-2-3=+4\) | \((1,2,3,4,5)\), \(29\) |
| \((1,4)\) | \(\{1,3\},\{4,5\}\) | \(\{1,4\},\{3,5\}\) | \(2+7-2-7=0\) | \((1,4,2,3,5)\), \(25\) |
| \((2,4)\) | \(\{3,2\},\{4,5\}\) | \(\{3,4\},\{2,5\}\) | \(4+4-4-7=-3\) | \((1,3,4,2,5)\), \(22\) |
| \((2,5)\) | \(\{3,2\},\{5,1\}\) | \(\{3,5\},\{2,1\}\) | \(7+5-4-9=-1\) | \((1,3,5,4,2)\), \(24\) |
| \((3,5)\) | \(\{2,4\},\{5,1\}\) | \(\{2,5\},\{4,1\}\) | \(4+2-3-9=-6\) | \((1,3,2,5,4)\), \(19\) |
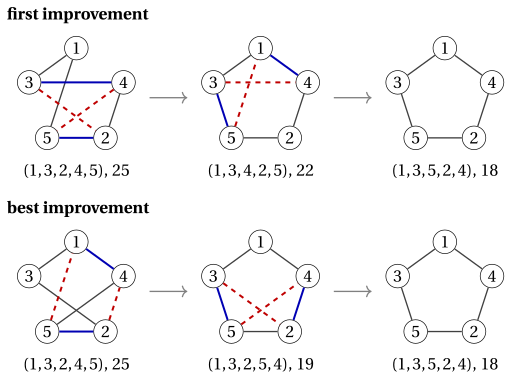
First improvement accetta la mossa \((2,4)\), la prima con \(\Delta<0\), dopo \(3\) valutazioni: \(\sigma=(1,3,4,2,5)\), di lunghezza \(22\). Le sue mosse hanno \(\Delta=+1,+6,+3,-4,0\); la mossa \((2,5)\), che toglie \(\{3,4\}\) e \(\{5,1\}\) e aggiunge \(\{3,5\}\) e \(\{4,1\}\), è accettata dopo \(4\) valutazioni: \(\sigma=(1,3,5,2,4)\), di lunghezza \(18\). Tutte le sue \(5\) mosse hanno \(\Delta>0\) (\(+7,+4,+1,+4,+6\)): la ricerca si ferma dopo \(3+4+5=12\) valutazioni.
Best improvement accetta la mossa \((3,5)\), con \(\Delta=-6\): \(\sigma=(1,3,2,5,4)\), di lunghezza \(19\). Le sue mosse hanno \(\Delta=+6,+4,-1,+3,+6\), e la mossa \((2,4)\), che toglie \(\{3,2\}\) e \(\{5,4\}\) e aggiunge \(\{3,5\}\) e \(\{2,4\}\), dà \(\sigma=(1,3,5,2,4)\), di lunghezza \(18\). La ricerca si ferma dopo \(5+5+5=15\) valutazioni.
Entrambe le regole raggiungono il giro ottimo, con \(2\) mosse ciascuna. La figura mostra i due percorsi; le città sono disposte nell'ordine del giro ottimo, quindi il giro ottimo è il bordo del pentagono (l'istanza non è euclidea: il disegno è solo uno schema). I lati rossi tratteggiati sono tolti, quelli blu sono aggiunti.
31.7.2 La ricerca locale Or-opt
La ricerca locale Or-opt (indicata con \(OROPT\)) è una ricerca locale per il TSP con l'intorno Or-opt. A ogni iterazione valuta, con la formula incrementale, l'inserimento di ogni segmento di \(1\), \(2\) o \(3\) città consecutive fra altre due città consecutive, applica una mossa migliorante scelta con la regola first improvement o best improvement, e si ferma quando nessuna mossa accorcia il giro.
Algoritmo: Passo Or-opt
-
Or-opt sposta un breve tratto del giro in un posto migliore, senza invertire nulla: è l'intorno naturale quando alcune città sono state “lasciate indietro” dalla costruzione. Un'iterazione costa tempo \(O(n^2)\).
-
Un ottimo locale 2-opt non è necessariamente un ottimo locale Or-opt, e viceversa: i due intorni contengono mosse diverse.
31.7.3 First e best improvement su un'istanza media
- Con \(5\) città l'intorno 2-opt è piccolo ed entrambe le regole raggiungono l'ottimo. Per vedere la differenza fra le due regole, e il ruolo di Or-opt, usiamo un'istanza media con \(10\) città. Questa istanza non è metrica: \(d_{68}=8>d_{67}+d_{78}=4+3\) e \(d_{6,10}=11>d_{67}+d_{7,10}=4+6\).
Esempio 31.3: Un'istanza del TSP con \(10\) città
Le città hanno coordinate intere, e \(d_{ij}\) è la distanza euclidea arrotondata all'intero più vicino:
| città | \(1\) | \(2\) | \(3\) | \(4\) | \(5\) | \(6\) | \(7\) | \(8\) | \(9\) | \(10\) |
|---|---|---|---|---|---|---|---|---|---|---|
| coordinate | \((1,1)\) | \((3,8)\) | \((6,10)\) | \((10,9)\) | \((13,6)\) | \((12,1)\) | \((8,3)\) | \((5,4)\) | \((8,7)\) | \((2,5)\) |
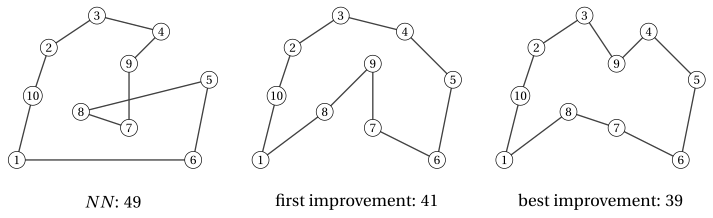
Fra i suoi \(181\,440\) giri distinti, l'unico ottimo è \((1,10,2,3,9,4,5,6,7,8)\), di lunghezza \(z(I)=39\). Il giro di \(NN\) dalla città \(1\) è \((1,10,2,3,4,9,7,8,5,6)\), di lunghezza \(49\), e l'intorno 2-opt ha \(\frac{10\cdot 7}{2}=35\) mosse.
First improvement esegue \(4\) mosse:
| lati tolti | nuovo giro | \(\Delta\) | lunghezza | valutazioni |
|---|---|---|---|---|
| \(\{3,4\},\{8,5\}\) | \((1,10,2,3,8,7,9,4,5,6)\) | \(-2\) | \(47\) | \(23\) |
| \(\{3,8\},\{6,1\}\) | \((1,10,2,3,6,5,4,9,7,8)\) | \(-1\) | \(46\) | \(25\) |
| \(\{3,6\},\{4,9\}\) | \((1,10,2,3,4,5,6,9,7,8)\) | \(-3\) | \(43\) | \(22\) |
| \(\{6,9\},\{7,8\}\) | \((1,10,2,3,4,5,6,7,9,8)\) | \(-2\) | \(41\) | \(33\) |
e si ferma nell'ottimo locale \((1,10,2,3,4,5,6,7,9,8)\), di lunghezza \(41\), dopo \(138\) valutazioni in totale (le ultime \(35\) per certificare l'ottimo locale).
Best improvement esegue \(3\) mosse:
| lati tolti | nuovo giro | \(\Delta\) | lunghezza |
|---|---|---|---|
| \(\{7,8\},\{6,1\}\) | \((1,10,2,3,4,9,7,6,5,8)\) | \(-5\) | \(44\) |
| \(\{9,7\},\{5,8\}\) | \((1,10,2,3,4,9,5,6,7,8)\) | \(-4\) | \(40\) |
| \(\{3,4\},\{9,5\}\) | \((1,10,2,3,9,4,5,6,7,8)\) | \(-1\) | \(39\) |
e si ferma nel giro ottimo dopo \(4\cdot 35=140\) valutazioni.
Dallo stesso giro di partenza, le due regole si fermano in ottimi locali diversi, dopo quasi lo stesso numero di valutazioni. Fra tutti i \(181\,440\) giri, solo \(3\) sono ottimi locali 2-opt, di lunghezza \(39\), \(41\) e \(43\).
Esempio 31.4: \(OROPT\) da un ottimo locale 2-opt
Sull'istanza dell'Esempio 31.3, first improvement si è fermato nell'ottimo locale 2-opt \(\sigma=(1,10,2,3,4,5,6,7,9,8)\), di lunghezza \(41\). La mossa Or-opt che prende il segmento \((9)\), con \(\ell=1\), fra \(p=7\) e \(q=8\), e lo inserisce fra \(a=3\) e \(b=4\) ha
È la prima mossa migliorante trovata, dopo \(60\) valutazioni, e anche la migliore delle \(170\) mosse. Il nuovo giro \((1,10,2,3,9,4,5,6,7,8)\), di lunghezza \(39\), è ottimo. Fra tutti i \(181\,440\) giri, solo \(3\) sono ottimi locali Or-opt, di lunghezza \(39\), \(43\) e \(44\), e solo il giro ottimo è un ottimo locale sia per 2-opt sia per Or-opt.
31.7.4 3-opt e Lin–Kernighan
-
L'intorno 3-opt toglie tre lati e ricollega i tre cammini in tutti i modi possibili (Lin, 1965). I suoi ottimi locali sono migliori di quelli di 2-opt, ma un'iterazione costa tempo \(O(n^3)\), e in pratica l'intorno si esplora solo in parte.
-
L'euristica di Lin–Kernighan (Lin, Kernighan, Operations Research 21, 1973) costruisce un numero variabile \(k\) di scambi di lati, uno alla volta, scegliendo ogni scambio in modo greedy e fermandosi quando il guadagno totale non può più diventare positivo. Esplora parte dell'intorno \(k\)-opt per ogni \(k\), in un tempo vicino a quello di 2-opt, e le sue implementazioni sono fra le migliori euristiche per il TSP.
-
La sequenza 2-opt, 3-opt, \(k\)-opt mostra il compromesso del capitolo «Algoritmi euristici: definizioni»: un intorno più grande ha ottimi locali migliori, e costa di più da esplorare.