Ricerca locale: lo schema · Intorni per i quattro problemi
Parte 4 · Algoritmi euristici · Capitolo 31 · Capitolo 31: Ricerca locale · Dispensa, volume 4 (PDF) · Slide (1/2) · Slide (2/2) · Esercizi: Ricerca locale · App: TSP: nearest neighbour e 2-opt
31.3 Ricerca locale: lo schema
- Lo pseudocodice di \(LS\) è il seguente. La funzione \(\textit{Improve}\) esplora l'intorno e restituisce un vicino migliorante di \(x\), oppure \(\textit{NULL}\) se non ne esiste nessuno.
Algoritmo: Ricerca locale
-
Una ricerca locale è definita da quattro ingredienti:
-
la soluzione di partenza \(x^0\), calcolata da un'euristica costruttiva o a caso;
-
l'intorno \(N\), cioè la famiglia delle mosse, che dipende dalla rappresentazione delle soluzioni;
-
il criterio di accettazione: qui un vicino è accettato solo se è strettamente migliore della soluzione corrente;
-
il criterio di arresto: qui la ricerca si ferma nel primo ottimo locale; in pratica si aggiunge spesso un limite di tempo.
-
-
La funzione \(f\) che decide se un vicino è “migliore” è di solito l'obiettivo del problema, ma non è obbligatorio: la ricerca può essere guidata da una funzione diversa, purché la soluzione restituita sia ammissibile.
Proposizione 31.2
Per ogni soluzione di partenza, \(LS\) si ferma dopo un numero finito di mosse, in un ottimo locale rispetto a \(N\). Se la funzione obiettivo assume valori interi e il problema è di minimizzazione, il numero di mosse è al più \(f(x^0)-z(I)\); per un problema di massimizzazione, al più \(z(I)-f(x^0)\).
Dimostrazione
Ogni mossa migliora strettamente l'obiettivo, quindi la sequenza delle soluzioni visitate non visita mai due volte la stessa soluzione. L'insieme delle soluzioni ammissibili è finito, quindi la sequenza è finita. Quando si ferma, \(\textit{Improve}\) ha restituito \(\textit{NULL}\), cioè nessun vicino è migliore: l'ultima soluzione è un ottimo locale. Se \(f\) assume valori interi, ogni mossa migliora \(f\) di almeno \(1\), e \(f\) non può mai andare oltre \(z(I)\): da qui i limiti sul numero di mosse. □
-
Sull'istanza di riferimento del TSP, una ricerca locale che parte dal giro di \(NN\) (lunghezza \(25\)) esegue al più \(25-18=7\) mosse. Sulle istanze grandi questo limite è debole, e per alcuni intorni esistono istanze su cui il numero di mosse cresce esponenzialmente con \(n\) (per l'intorno 2-opt del TSP, si veda Englert, Röglin, Vöcking, Algorithmica 68, 2014). In pratica il numero di mosse è piccolo, e il tempo di esecuzione è dominato dall'esplorazione degli intorni.
-
La ricerca locale intensifica: scende finché non raggiunge il fondo della valle in cui è partita. Quale valle, e quindi quale ottimo locale, dipende dalla soluzione di partenza, dall'intorno e dalla regola usata per scegliere la mossa.
31.4 Intorni per i quattro problemi
- Gli intorni sono definiti da piccole modifiche della rappresentazione delle soluzioni. All'intorno appartengono solo i vicini ammissibili: una modifica che produce un oggetto non ammissibile non è una mossa. Per ogni intorno fissiamo l'ordine in cui le mosse sono esaminate, che conta quando la ricerca accetta il primo vicino migliorante che trova.
31.4.1 KP: flip e swap
-
L'intorno flip, definito nel capitolo «Algoritmi euristici: definizioni», cambia una componente di \(x\), cioè aggiunge o toglie un oggetto; ha \(n\) elementi prima del test di ammissibilità. I flip sono esaminati per \(j=1,2,\dots,n\).
-
L'intorno swap toglie un oggetto selezionato \(j\) e aggiunge un oggetto non selezionato \(k\). Se \(S\) è l'insieme degli oggetti selezionati, ha \(|S|\,(n-|S|)\le n^2/4\) elementi; gli swap sono esaminati per \(j\in S\) in ordine crescente e, per ogni \(j\), per \(k\notin S\) in ordine crescente.
-
I due intorni sono complementari: un flip cambia il numero di oggetti selezionati, uno swap lo mantiene. L'intorno flip+swap è la loro unione, con i flip esaminati per primi.
31.4.2 BPP: move e swap
-
L'intorno move sposta un oggetto \(j\) dal suo contenitore \(a=bin_j\) a un altro contenitore non vuoto \(b\) con \(L_b+w_j\le c\). Ha al più \(n\,(nb-1)\) elementi; le mosse sono esaminate per \(j=1,2,\dots,n\) e, per ogni \(j\), per i contenitori in ordine crescente di etichetta.
-
Spostare un oggetto in un contenitore vuoto non è mai utile: non può diminuire il numero di contenitori. I contenitori mantengono le etichette della soluzione di partenza; un contenitore svuotato da una mossa semplicemente scompare.
-
L'intorno swap scambia due oggetti \(j<k\) in contenitori diversi, purché entrambi i contenitori restino ammissibili: \(L_{bin_j}-w_j+w_k\le c\) e \(L_{bin_k}-w_k+w_j\le c\). Scambiare due oggetti di peso uguale non cambia nessun carico, e non si considera. Ha al più \(\frac{n(n-1)}{2}\) elementi, esaminati per \(j=1,\dots,n\) e \(k=j+1,\dots,n\).
31.4.3 TSP: 2-opt e Or-opt
-
Un giro è una permutazione \(\sigma=(\sigma_1,\sigma_2,\dots,\sigma_n)\) delle città, con \(\sigma_{n+1}=\sigma_1\). Teniamo la città \(1\) in prima posizione, \(\sigma_1=1\).
-
La mossa 2-opt con posizioni \(i<j\) toglie i due lati \(\{\sigma_i,\sigma_{i+1}\}\) e \(\{\sigma_j,\sigma_{j+1}\}\), e richiude il giro nell'unico altro modo possibile: con i lati \(\{\sigma_i,\sigma_j\}\) e \(\{\sigma_{i+1},\sigma_{j+1}\}\), percorrendo il cammino \(\sigma_{i+1},\dots,\sigma_j\) nel verso opposto (Croes, Operations Research 6, 1958):
\[ \begin{gathered} (\sigma_1,\dots,\sigma_i,\ \underbrace{\sigma_{i+1},\sigma_{i+2},\dots,\sigma_j}_{\text{cammino}},\ \sigma_{j+1},\dots,\sigma_n)\\ \downarrow\\ (\sigma_1,\dots,\sigma_i,\ \underbrace{\sigma_j,\dots,\sigma_{i+2},\sigma_{i+1}}_{\text{cammino invertito}},\ \sigma_{j+1},\dots,\sigma_n). \end{gathered} \]
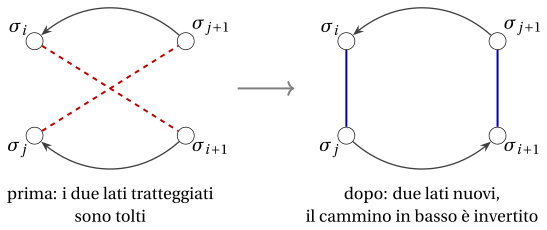
-
Le mosse sono esaminate per \(i=1,\dots,n-2\) e \(j=i+2,\dots,n\), escluso \(i=1\), \(j=n\) (i due lati avrebbero in comune la città \(\sigma_1\)). L'intorno 2-opt ha \(\frac{n(n-3)}{2}\) elementi: \(5\) per l'istanza di riferimento.
-
La mossa Or-opt (Or, tesi di dottorato, Northwestern University, 1976) prende un segmento di \(\ell\in\{1,2,3\}\) città consecutive \(\sigma_i,\dots,\sigma_{i+\ell-1}\) (\(2\le i\), \(i+\ell-1\le n\)) e lo inserisce, con lo stesso orientamento, fra due città consecutive \(\sigma_k\) e \(\sigma_{k+1}\) esterne al segmento (\(k\notin\{i-1,\dots,i+\ell-1\}\)). Siano \(p=\sigma_{i-1}\) e \(q=\sigma_{i+\ell}\) le città prima e dopo il segmento, \(s_1=\sigma_i\) e \(s_\ell=\sigma_{i+\ell-1}\) la sua prima e la sua ultima città, \(a=\sigma_k\) e \(b=\sigma_{k+1}\):
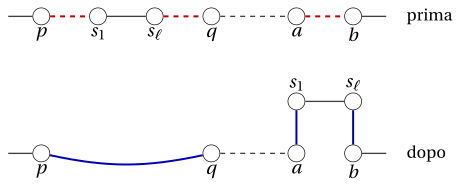
-
Le mosse sono esaminate per \(\ell=1,2,3\), poi per \(i=2,\dots,n-\ell+1\), poi per \(k=1,\dots,n\). Per ogni \(\ell\) ci sono \(n-\ell\) segmenti e \(n-\ell-1\) punti di inserimento, quindi l'intorno ha \(\sum_{\ell=1}^{3}(n-\ell)(n-\ell-1)\) elementi, cioè \(O(n^2)\): \(170\) per \(n=10\). Alcune di queste mosse danno lo stesso giro (spostare una sola città in avanti di una posizione equivale a spostare il suo successore indietro di una posizione).
-
Una mossa Or-opt toglie tre lati, \(\{p,s_1\}\), \(\{s_\ell,q\}\) e \(\{a,b\}\). L'intorno 3-opt (Lin, Bell System Technical Journal 44, 1965) contiene tutti i modi di togliere tre lati e ricollegare i tre cammini: ha \(O(n^3)\) elementi, e Or-opt ne è la parte che si può esplorare in tempo \(O(n^2)\).
31.4.4 \(P\,||\,C_{\max}\): move e swap
-
L'intorno move sposta un lavoro \(j\) dalla sua macchina \(a=mach_j\) a un'altra macchina \(h\ne a\). Ogni mossa è ammissibile, e l'intorno ha \(n\,(m-1)\) elementi, esaminati per \(j=1,\dots,n\) e, per ogni \(j\), per \(h=1,\dots,m\).
-
L'intorno swap scambia le macchine di due lavori \(j<k\) su macchine diverse con \(t_j\ne t_k\) (altrimenti nessun carico cambia). Ha al più \(\frac{n(n-1)}{2}\) elementi, esaminati per \(j=1,\dots,n\) e \(k=j+1,\dots,n\). Uno swap non cambia mai il numero di lavori su una macchina.
31.4.5 Riepilogo
| problema | intorno | mossa | dimensione |
|---|---|---|---|
| KP | flip | aggiungere o togliere l'oggetto \(j\) | \(n\) |
| KP | swap | oggetto \(j\) fuori, oggetto \(k\) dentro | \(|S|(n-|S|)\le \frac{n^2}{4}\) |
| BPP | move | oggetto \(j\) in un altro contenitore | \(\le n\,(nb-1)\) |
| BPP | swap | scambiare gli oggetti \(j\) e \(k\) | \(\le \frac{n(n-1)}{2}\) |
| TSP | 2-opt | togliere \(2\) lati, invertire un cammino | \(\frac{n(n-3)}{2}\) |
| TSP | Or-opt | spostare un segmento di \(1\), \(2\) o \(3\) città | \(\sum_{\ell=1}^{3}(n-\ell)(n-\ell-1)\) |
| TSP | 3-opt | togliere \(3\) lati, ricollegare | \(O(n^3)\) |
| \(P\,||\,C_{\max}\) | move | lavoro \(j\) su un'altra macchina | \(n\,(m-1)\) |
| \(P\,||\,C_{\max}\) | swap | scambiare i lavori \(j\) e \(k\) | \(\le\frac{n(n-1)}{2}\) |
- Le dimensioni sono quelle prima del test di ammissibilità (KP, BPP) e comprendono mosse che non cambiano l'obiettivo. La dimensione di un intorno è il numero di vicini da valutare a ogni iterazione, quindi determina il costo di un'iterazione.