11.2 Un modello PLI per il problema della colorazione dei vertici
Parte 2 · Formulazioni dei problemi e loro proprietà · Capitolo 11 · Capitolo 11: Problemi di colorazione · Dispensa, volume 2 (PDF) · Slide · Esercizi: Problemi di colorazione
Il problema della colorazione dei vertici e le sue ipotesi sono definiti nel Capitolo 4 «Problemi di colorazione», Sezione 4.2.
-
Dato un grafo \(G=(V,E)\), per un vertice \(v \in V\) indichiamo con \(\delta(v)\) l'insieme degli spigoli incidenti in \(v\).
-
Dato un upper bound \(k \in \Z_{\ge 2}\) sul numero di colori usati in una qualunque soluzione ottima del VCP, introduciamo le seguenti \(k\;\underbrace{|V|}_{=n}\) variabili binarie:
\[\begin{equation*} x_{vc} = \begin{cases} 1 & \text{se il vertice } v \text{ prende il colore } c, \\ 0 & \text{altrimenti} \end{cases} \qquad \forall v \in \underbrace{\{1,2,\dots,n\}}_{=V},~\forall c \in \underbrace{\{1,2,\dots,k\}}_{=\mathscr{C}}, \tag{11.1} \end{equation*}\]e le seguenti \(k\) variabili binarie:
\[\begin{equation*} y_{c} = \begin{cases} 1 & \text{se il colore } c \text{ è usato}, \\ 0 & \text{altrimenti} \end{cases} \qquad \forall c \in \underbrace{\{1,2,\dots,k\}}_{=\mathscr{C}}. \tag{11.2} \end{equation*}\]Il numero \(n\) di vertici è un upper bound valido sul numero minimo di colori necessari per colorare tutti i vertici poiché, nel caso peggiore, ogni vertice prende un colore diverso. Anche il numero di colori usati in una qualunque soluzione ammissibile del VCP è un upper bound valido.
Con queste variabili, un modello di programmazione lineare intera (PLI) per il problema della colorazione dei vertici (VCP) è il seguente:
Questo modello PLI si chiama modello \(\mathrm{ILP}_{\mathrm{VCP}}\).
-
Descrizione della funzione obiettivo e dei vincoli del modello \(\mathrm{ILP}_{\mathrm{VCP}}\):
-
la funzione obiettivo lineare \(\eqref{obj_VCP}\) minimizza il numero totale di colori usati;
-
i vincoli \(\eqref{cons1_VCP}\) garantiscono che ogni vertice prenda esattamente un colore (\(n\) vincoli lineari);
-
i vincoli \(\eqref{cons2_VCP}\) garantiscono che, per ogni colore e ogni spigolo, i due vertici adiacenti non prendano entrambi quel colore, e che nessun vertice prenda un colore non usato (\(k \; \underbrace{|E|}_{=m}\) vincoli lineari);
-
infine, i vincoli \(\eqref{cons4_VCP}\) e \(\eqref{cons3_VCP}\) definiscono le variabili del modello PLI.
-
Spiegazione del legame fra le variabili
-
Se il colore \(c\) è assegnato a un vertice, allora è usato. L'implicazione logica è
\[ (x_{1c} {\tt ~OR~} x_{2c} {\tt ~OR~} \dots {\tt ~OR~} x_{nc}) ~~~ \Longrightarrow ~~~ y_c . \]Ogni vertice ha uno spigolo incidente \(\{u,v\}\), e il vincolo \(x_{uc}+x_{vc} \le y_c\) impone \(y_c=1\) non appena \(x_{vc}=1\).
-
Se il colore \(c\) non è usato, allora nessun vertice lo prende. È la contronominale dell'implicazione precedente. Per \(y_c=0\) il vincolo sullo spigolo dà \(x_{uc}=x_{vc}=0\) per ogni spigolo \(\{u,v\}\in E\).
-
Se il colore \(c\) è usato, allora qualche vertice lo prende, ma solo in una soluzione ottima. I vincoli non lo impongono. Tuttavia, se \(x_{vc}=0\) per ogni \(v\) e \(y_c=1\), porre \(y_c=0\) mantiene soddisfatti tutti i vincoli e diminuisce di uno il valore obiettivo. Quindi, in ogni soluzione ottima, i colori non usati non sono contati.
Esempio 11.1: modello \(\mathrm{ILP}_{\mathrm{VCP}}\)
Consideriamo il seguente grafo \(G = (V,E)\) con \(3\) vertici (\(n=3\)) e \(3\) spigoli (\(m=3\)):
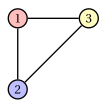
L'insieme dei vertici \(V\) e l'insieme degli spigoli \(E\) sono:
Chiamiamo questa istanza del VCP Esempio 11.1.
Il modello \(\mathrm{ILP}_{\mathrm{VCP}}\) con \(k=3\) per questa istanza è:
Una soluzione ottima \({\tilde{\vet x}}(\mathrm{ILP}_{\mathrm{VCP}})\) è:
Il valore ottimo \(z(\mathrm{ILP}_{\mathrm{VCP}})\) è \(3\).
La soluzione ottima associata del VCP è data dalle classi di colore \(\tilde{Q}_1 =\{1\}\), \(\tilde{Q}_2 =\{2\}\) e \(\tilde{Q}_3 =\{3\}\). La partizione ottima è unica, ma le \(3!\) permutazioni dei colori danno \(6\) soluzioni ottime diverse.
11.3 Un primo rilassamento lineare
Per ottenere un rilassamento lineare del modello \(\mathrm{ILP}_{\mathrm{VCP}}\), rilassiamo i vincoli \(\eqref{cons4_VCP}\) e \(\eqref{cons3_VCP}\) con i seguenti:
Questo modello PL si chiama modello \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\).
Esempio 11.2: modello \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\)
Il modello \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\) per l'istanza del VCP dell'Esempio 11.1 è:
Una soluzione ottima \({\tilde{\vet x}}(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\) è:
Il valore ottimo \(z(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\) è \(2\).
Di conseguenza, abbiamo il lower bound:
Con
-
una variabile duale libera \(\mu_v\) per ogni vincolo \(\eqref{cons1_VCP}\) (\(v \in V\))
-
una variabile duale non negativa \(\pi_{ce}\) per ogni vincolo \(\eqref{cons2_VCP}\) (\(c \in \mathscr{C},~e =\{u,v\} \in E\))
il modello duale del modello \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\) è il seguente:
Questo modello PL si chiama modello \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\).
Esempio 11.3: modello \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\)
Il modello duale \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\) per l'istanza del VCP dell'Esempio 11.1 è:
Il valore ottimo \(z(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}}))\) è \(2\). Una soluzione ottima \((\tilde{\vet{\mu}},\tilde{\vet{\pi}})\) di \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\) è:
Proposizione 11.1
Una soluzione ottima del modello primale \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\) è:
e una soluzione ottima del modello duale \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\) è:
Corollario 11.2
Il valore ottimo dei modelli primale \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\) e duale \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\) è:
-
La dimostrazione procede in tre passi:
-
mostriamo che (11.6) è una soluzione ammissibile del modello primale \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\);
-
mostriamo che (11.7) è una soluzione ammissibile del modello duale \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\);
-
mostriamo che le due soluzioni ammissibili hanno lo stesso valore della funzione obiettivo.
Quindi, per la dualità debole della PL, (11.6) e (11.7) sono una coppia di soluzioni ottime primale e duale.
-
Dimostrazione
-
1. Per ogni \(v \in V\), abbiamo:
\[ {\sum_{c \in \mathscr{C}} \tilde{x}_{vc}} = \frac{1}{2}+\frac{1}{2} = 1 \]Quindi i vincoli \(\eqref{cons1_VCP}\) sono soddisfatti.
Per \(c \in \{1,2\}\) e ogni \(\{u,v\} \in E\), abbiamo:
\[ \tilde{y}_c - \tilde{x}_{uc} - \tilde{x}_{vc} = 1 -\frac{1}{2} -\frac{1}{2} = 0 \]e per \(c \in \{3,4,\dots,k\}\) abbiamo \(\tilde{y}_c - \tilde{x}_{uc} - \tilde{x}_{vc} = 0-0-0=0\). Quindi i vincoli \(\eqref{cons2_VCP}\) sono soddisfatti.
Abbiamo \(\tilde{x}_{vc} \geq 0\) e \(\tilde{y}_c \geq 0\), per ogni \(v \in V\) e ogni \(c \in \mathscr{C}\), quindi i vincoli \(\eqref{cons4_VCP_LP}\) e \(\eqref{cons3_VCP_LP}\) sono soddisfatti.
Quindi (11.6) fornisce una soluzione ammissibile del modello primale \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\).
-
2. Per ogni \(c\in\mathscr{C}\), abbiamo:
\[ \sum_{e \in E} \tilde{\pi}_{ce} = 1 \]Quindi i vincoli \(\eqref{cons1_D}\) sono soddisfatti.
Per ogni \(c\in\mathscr{C}\) e \(w \in \{u,v\}\), abbiamo:
\[ \tilde{\mu}_{w} - \sum_{e \in \delta(w)} \tilde{\pi}_{ce} = 1 - 1 =0 \]Per ogni \(c\in\mathscr{C}\) e \(w \in V\setminus\{u,v\}\), abbiamo \(\tilde{\mu}_w=0\) e \(\tilde{\pi}_{ce}=0\) per ogni \(e\in\delta(w)\) (poiché \(\tilde\pi_{ce}\) è diverso da zero solo per \(e=\{u,v\}\), che non è incidente in \(w\)), quindi
\[ \tilde{\mu}_{w} - \sum_{e \in \delta(w)} \tilde{\pi}_{ce} = 0 - 0 =0. \]Quindi i vincoli \(\eqref{cons2_D}\) sono soddisfatti.
Abbiamo \(\tilde{\mu}_{v} \ge 0,~ \forall v \in V\) e \(\tilde{\pi}_{ce} \ge 0\) per ogni \(c \in \mathscr{C}\) e ogni \(e \in E\). Quindi i vincoli \(\eqref{cons3_D}\) e \(\eqref{cons4_D}\) sono soddisfatti.
Quindi (11.7) fornisce una soluzione ammissibile del modello duale \(D(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\).
-
3. Per le funzioni obiettivo abbiamo:
\[\begin{align*} {\sum_{c \in \mathscr{C}} \tilde{y}_c} = 1 + 1 = \sum_{v \in V} \tilde{\mu}_{v} \end{align*}\]quindi i valori delle funzioni obiettivo primale e duale coincidono.
Quindi, per la dualità debole della PL, (11.6) e (11.7) sono una coppia di soluzioni ottime primale e duale. □
- Riportiamo una dimostrazione alternativa, che non usa la formulazione duale ma ragiona direttamente sul valore minimo della funzione obiettivo imposto dai vincoli.
Proposizione 11.3
Una soluzione ottima del modello primale \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\) è:
e il valore ottimo è
Dimostrazione
Sommando i vincoli sugli spigoli \(\eqref{cons2_VCP}\) su tutti i \(c\in\mathscr{C}\), per uno spigolo qualunque \(\{u,v\}\in E\), otteniamo
quindi
Quindi ogni soluzione ammissibile di \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\) soddisfa \(\eqref{eq:vcp-lb}\).
Consideriamo ora il punto definito in (11.9). Per ogni \(v\in V\), abbiamo
quindi i vincoli \(\eqref{cons1_VCP}\) valgono. Inoltre, per ogni \(\{u,v\}\in E\) e \(c\in\{1,2\}\),
quindi i vincoli \(\eqref{cons2_VCP}\) valgono all'uguaglianza, mentre per ogni \(c\ge 3\) entrambi i membri sono nulli. Infine, i vincoli \(\eqref{cons4_VCP_LP}\) e \(\eqref{cons3_VCP_LP}\) sono soddisfatti per costruzione. Quindi il punto definito in (11.9) è una soluzione ammissibile di \(\mathrm{LP}\text{-}0_{\mathrm{VCP}}\).
Il valore obiettivo di (11.9) è
che coincide con il lower bound \(\eqref{eq:vcp-lb}\). Quindi il punto (11.9) è una soluzione ottima con valore obiettivo \(\eqref{VAL_alternative}\). □
11.4 Un secondo rilassamento lineare
Per ottenere un rilassamento lineare del modello \(\mathrm{ILP}_{\mathrm{VCP}}\), rilassiamo i vincoli \(\eqref{cons4_VCP}\) e \(\eqref{cons3_VCP}\) con i seguenti:
Questo modello PL si chiama modello \(\mathrm{LP}_{\mathrm{VCP}}\).
Esempio 11.4: modello \(\mathrm{LP}_{\mathrm{VCP}}\)
Il modello \(\mathrm{LP}_{\mathrm{VCP}}\) per l'istanza del VCP dell'Esempio 11.1 è:
Una soluzione ottima \({\tilde{\vet x}}(\mathrm{LP}_{\mathrm{VCP}})\) è:
Il valore ottimo \(z(\mathrm{LP}_{\mathrm{VCP}})\) è \(2\). Di conseguenza, abbiamo lo stesso lower bound.
Con
-
una variabile duale libera \(\mu_v\) per ogni vincolo \(\eqref{cons1_VCP}\) (\(v \in V\))
-
una variabile duale non negativa \(\pi_{ce}\) per ogni vincolo \(\eqref{cons2_VCP}\) (\(c \in \mathscr{C},~e =\{u,v\} \in E\))
-
una variabile duale non positiva \(\lambda_c\) per ogni vincolo \(\eqref{cons3_VCP_LP_LL}\) (\(\forall c \in \mathscr{C}\))
il modello duale del modello \(\mathrm{LP}_{\mathrm{VCP}}\) è il seguente:
Esempio 11.5: modello \(D(\mathrm{LP}_{\mathrm{VCP}})\)
Il modello duale \(D(\mathrm{LP}_{\mathrm{VCP}})\) per l'istanza del VCP dell'Esempio 11.1 è:
Il valore ottimo \(z(D(\mathrm{LP}_{\mathrm{VCP}}))\) è \(2\). Una soluzione ottima \((\tilde{\vet{\mu}},\tilde{\vet{\pi}},\tilde{\vet{\lambda}})\) di \(D(\mathrm{LP}_{\mathrm{VCP}})\) è:
-
I vincoli:
\[ x_{vc} \le 1,\qquad \qquad \forall v \in V,\forall c \in \mathscr{C}, \]sono anch'essi validi poiché, per ogni \(v \in V\) e ogni \(c \in \mathscr{C}\), abbiamo:
\[ x_{vc} \in \{0,1\} ~~~~~\Rightarrow~~~~~ x_{vc} \le 1 \]ma sono implicati dai vincoli \(\eqref{cons1_VCP}\).
Proposizione 11.4
Una soluzione ottima del modello primale \(\mathrm{LP}_{\mathrm{VCP}}\) è:
e una soluzione ottima del modello duale \(D(\mathrm{LP}_{\mathrm{VCP}})\) è:
Dimostrazione
La dimostrazione è simile alla precedente. In più, occorre osservare che:
Di conseguenza, anche i vincoli \(\eqref{cons3_VCP_LP_LL}\) sono soddisfatti. □
Corollario 11.5
Il valore ottimo dei modelli primale \(\mathrm{LP}_{\mathrm{VCP}}\) e duale \(D(\mathrm{LP}_{\mathrm{VCP}})\) è:
11.5 Errori tipici
Attenzione
-
Scegliere \(k\) troppo piccolo. Il numero \(k\) di colori deve essere almeno il numero cromatico del grafo: con meno colori il modello non ha soluzioni ammissibili. Il valore \(k=n\) è sempre valido.
-
Fidarsi del bound del rilassamento. Il valore ottimo di entrambi i rilassamenti è \(2\) per ogni grafo con almeno uno spigolo, anche per il grafo completo su \(n\) vertici, il cui valore ottimo è \(n\).
-
Credere che il modello conti solo i colori davvero usati. I vincoli permettono \(y_c=1\) per un colore che nessun vertice prende: è la funzione obiettivo che spegne questi colori.
-
Ignorare la simmetria. Permutando i colori di una soluzione ottima si ottiene un'altra soluzione ottima: una colorazione che usa \(q\) dei \(k\) colori ha \(k!/(k-q)!\) copie equivalenti nel modello \(\mathrm{ILP}_{\mathrm{VCP}}\) (\(k!\) quando usa tutti i colori).
-
Scrivere la soluzione duale con uno spigolo sbagliato. I valori duali \(\tilde{\pi}_{ce}\) sono diversi da zero solo per uno spigolo \(e=\{u,v\}\), e per ogni colore \(c\): tutti gli altri spigoli hanno valore zero.
11.6 In sintesi
In sintesi
-
Il modello \(\mathrm{ILP}_{\mathrm{VCP}}\) ha \(k \cdot n\) variabili \(x_{vc}\) (il vertice \(v\) prende il colore \(c\)) e \(k\) variabili \(y_c\) (il colore \(c\) è usato); i vincoli sugli spigoli vietano colori uguali su vertici adiacenti.
-
I due rilassamenti lineari hanno lo stesso valore ottimo \(2\) per ogni grafo con almeno uno spigolo: basta mettere \(\tfrac{1}{2}\) su due colori per tutti i vertici.
-
La soluzione duale sceglie uno spigolo \(\{u,v\}\) e dà valore \(1\) a \(\mu_u\), \(\mu_v\) e \(\pi_{c\{u,v\}}\) per ogni colore.
-
Il bound \(2\) è molto debole: una formulazione che deve colorare grafi ha bisogno di ulteriori disuguaglianze valide.
Quadro riassuntivo dell'Esempio 11.1 (triangolo). Bound su \(z(\mathrm{ILP}_{\mathrm{VCP}})\) calcolati in questo capitolo:
| Bound | Valore | Da |
|---|---|---|
| Primo rilassamento | \(2\) | \(z(\mathrm{LP}\text{-}0_{\mathrm{VCP}})\) |
| Secondo rilassamento | \(2\) | \(z(\mathrm{LP}_{\mathrm{VCP}})\) |
| Valore ottimo | \(3\) | classi di colore \(\{1\}\), \(\{2\}\), \(\{3\}\) |
Qui il gap fra \(2\) e \(3\) è piccolo, ma cresce con la dimensione del grafo completo: \(2\) contro \(n\).
Esercizi su questo capitolo: Problemi di colorazione