Problemi di ottimizzazione
Parte 2 · Problemi di ottimizzazione · Capitolo 5 · Dispensa, volume 2 (PDF) · Slide · Esercizi: Problemi di ottimizzazione · App: Ottimo su un intervallo · App: Ottimi locali e globali
5.1 Problemi di ottimizzazione
Definizione 5.1: problema di ottimizzazione in forma di minimo e in forma di massimo
Dati un insieme \(F \subseteq \mathbb{R}^n\) e una funzione \(f : D \subseteq \mathbb{R}^n \to \mathbb{R}\), con \(F \subseteq D\), il problema di ottimizzazione associato \(P\) consiste:
-
nella forma di minimo, nel trovare un punto \(\tilde{\boldsymbol{x}}(P) \in F\) tale che
\[ f(\tilde{\boldsymbol{x}}(P)) \le f(\boldsymbol{x}), \qquad \forall \boldsymbol{x} \in F; \] -
nella forma di massimo, nel trovare un punto \(\tilde{\boldsymbol{x}}(P) \in F\) tale che
\[ f(\tilde{\boldsymbol{x}}(P)) \ge f(\boldsymbol{x}), \qquad \forall \boldsymbol{x} \in F. \]
5.1.1 Regione ammissibile e funzione obiettivo
-
L'insieme \(F\) si chiama regione ammissibile del problema di ottimizzazione; i suoi punti \(\boldsymbol{x} \in F\) si chiamano soluzioni ammissibili del problema di ottimizzazione.
-
La funzione \(f\) è la funzione obiettivo del problema di ottimizzazione; essa assegna un valore obiettivo a ogni soluzione ammissibile.
Definizione 5.2: soluzione ottima e valore ottimo
-
Un punto \(\tilde{\boldsymbol{x}}(P) \in F\) si chiama soluzione ottima del problema di ottimizzazione.
-
Nella forma di minimo,
\[ \tilde{\boldsymbol{x}}(P) \in \argmin \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \] -
Nella forma di massimo,
\[ \tilde{\boldsymbol{x}}(P) \in \argmax \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \]
-
-
Il valore \(f(\tilde{\boldsymbol{x}}(P))\) si chiama valore ottimo del problema di ottimizzazione e si indica con \(z(P)\).
-
Nella forma di minimo,
\[ z(P) = \underbrace{\min \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}}_{ =f(\tilde{\boldsymbol{x}}(P))}. \] -
Nella forma di massimo,
\[ z(P) = \underbrace{\max \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}}_{ =f(\tilde{\boldsymbol{x}}(P))}. \]
-
-
Un problema di ottimizzazione può ammettere più soluzioni ottime (anche infinite) oppure nessuna. In questi casi, gli operatori \(\argmin\) e \(\argmax\) restituiscono l'intero insieme delle soluzioni ottime, quando esistono, e l'insieme vuoto altrimenti.
-
Con un leggero abuso di notazione:
-
nella forma di minimo, scriviamo il problema di ottimizzazione come
\[ \min \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \] -
nella forma di massimo, scriviamo il problema di ottimizzazione come
\[ \max \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \]
Sebbene si usino i simboli “\(\min\)” e “\(\max\)”, l'obiettivo di un problema di ottimizzazione è trovare una soluzione ottima \(\tilde{\boldsymbol{x}}(P)\), quando esiste, e non soltanto determinare il valore ottimo \(z(P)\).
-
-
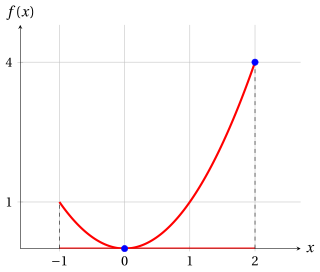
Nelle figure di questo capitolo, il grafico della funzione obiettivo sulla regione ammissibile è rosso, la regione ammissibile è la parte rossa dell'asse \(x\) e le soluzioni ottime sono blu. Un cerchio vuoto indica un estremo che non appartiene alla regione ammissibile.
Esempio 5.1: un problema di ottimizzazione con funzione obiettivo quadratica
Consideriamo la seguente funzione obiettivo e la seguente regione ammissibile:
I problemi di ottimizzazione associati, in forma di minimo e in forma di massimo, sono:
-
Per la forma di minimo, poiché \(f(x) = x^2 \ge 0 = f(0)\) per ogni \(x\) ammissibile, e \(x^2 = 0\) solo per \(x=0\), l'unica soluzione ottima e il valore ottimo sono:
\[ \tilde{\boldsymbol x}(P) = (0) \quad \text{e} \quad z(P) = 0. \] -
Per la forma di massimo, per ogni \(x\) ammissibile abbiamo \(|x| \le 2\) e quindi \(f(x) = |x|^2 \le 4 = f(2)\), con \(x^2 = 4\) solo per \(x=-2\) e \(x=2\); poiché \(-2 \notin F\), l'unica soluzione ottima e il valore ottimo sono:
\[ \tilde{\boldsymbol x}(P) = (2) \quad \text{e} \quad z(P) = 4. \]
Le soluzioni ottime si trovano direttamente dalla definizione: confrontiamo il valore della funzione obiettivo in un punto candidato con il suo valore in ogni soluzione ammissibile.
Esempio 5.2: un problema di ottimizzazione con infinite soluzioni ottime
Consideriamo la seguente funzione obiettivo e la seguente regione ammissibile:
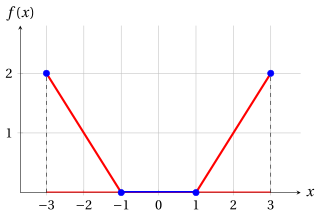
La funzione obiettivo vale \(f(x) = 0\) per \(-1 \le x \le 1\) e \(f(x) = |x|-1\) altrimenti: il suo grafico è formato da tre segmenti.
-
Per la forma di minimo, \(f(x) \ge 0\) per ogni \(x\) ammissibile, e \(f(x) = 0\) esattamente per \(-1 \le x \le 1\). Il problema ha infinite soluzioni ottime (il segmento blu) e il valore ottimo è:
\[ \argmin \big\{\, \max\{0,|x|-1\} \ \text{ soggetto a } -3 \le x \le 3 \,\big\} = [-1,1] \quad \text{e} \quad z(P) = 0. \] -
Per la forma di massimo, per ogni \(x\) ammissibile abbiamo \(|x| \le 3\) e quindi \(f(x) \le \max\{0,\, 3-1\} = 2\), con \(f(x) = 2\) solo per \(x=-3\) e \(x=3\). Il problema ha due soluzioni ottime e il valore ottimo è:
\[ \argmax \big\{\, \max\{0,|x|-1\} \ \text{ soggetto a } -3 \le x \le 3 \,\big\} = \{-3,\,3\} \quad \text{e} \quad z(P) = 2. \]
-
Una soluzione ottima di un problema di ottimizzazione può non esistere per uno dei tre motivi seguenti:
-
Se la funzione obiettivo decresce indefinitamente in un problema di minimo o cresce indefinitamente in un problema di massimo, il problema di ottimizzazione si dice illimitato. In questi casi si ha, rispettivamente, \(z(P) = -\infty\) e \(z(P) = +\infty\).
-
Se la regione ammissibile è vuota, cioè non esistono soluzioni, il problema di ottimizzazione si dice inammissibile. In questi casi \(z(P)\) non è definito.
-
Se l'estremo inferiore (o superiore) della funzione obiettivo esiste ma non è raggiunto nella regione ammissibile, si dice che il problema di ottimizzazione ha un estremo inferiore (o superiore) non raggiunto, come negli Esempi 5.5 e Esempio 5.6. In questi casi \(z(P)\) non è definito.
-
-
Nella forma di minimo, una soluzione ottima è un punto di minimo e il corrispondente valore ottimo è il minimo della funzione obiettivo sulla regione ammissibile.
Analogamente, nella forma di massimo, una soluzione ottima è un punto di massimo e il corrispondente valore ottimo è il massimo della funzione obiettivo sulla regione ammissibile.
Esempio 5.3: un problema di ottimizzazione illimitato
Consideriamo la seguente funzione obiettivo e la seguente regione ammissibile:
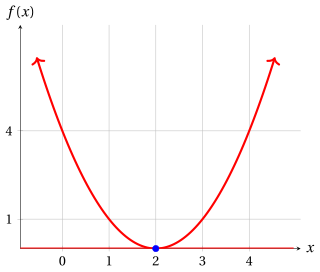
La regione ammissibile è l'intera retta reale: il grafico prosegue verso l'alto su entrambi i lati della figura.
-
Per la forma di minimo, poiché \(f(x) = (x-2)^2 \ge 0 = f(2)\) per ogni \(x \in \R\), e \((x-2)^2 = 0\) solo per \(x=2\), l'unica soluzione ottima e il valore ottimo sono:
\[ \tilde{\boldsymbol x}(P) = (2) \quad \text{e} \quad z(P) = 0. \] -
Per la forma di massimo, la funzione obiettivo cresce indefinitamente: per ogni valore \(M \ge 0\), la soluzione ammissibile \(x = M+3\) ha
\[ f(M+3) = (M+1)^2 \ge M+1 > M. \]Nessuna soluzione ammissibile può essere ottima e il problema è illimitato: \(z(P) = +\infty\).
Esempio 5.4: un problema di ottimizzazione inammissibile
Consideriamo la seguente funzione obiettivo e la seguente regione ammissibile:
Poiché \(x^2 \ge 0 > -1\) per ogni \(x \in \R\), nessun punto soddisfa il vincolo e la regione ammissibile è vuota: \(F = \emptyset\). Sia la forma di minimo sia la forma di massimo sono inammissibili: non hanno soluzioni ammissibili, quindi nemmeno soluzioni ottime, e \(z(P)\) non è definito.
Esempio 5.5: un problema di ottimizzazione con estremo inferiore non raggiunto
Consideriamo la seguente funzione obiettivo e la seguente regione ammissibile:
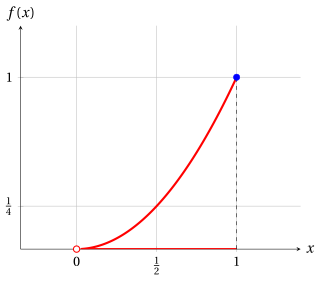
Il punto \(x=0\) non appartiene alla regione ammissibile (cerchio vuoto nella figura).
-
Per la forma di minimo, \(f(x) = x^2 > 0\) per ogni \(x\) ammissibile, e i valori di \(f\) si avvicinano a \(0\) quanto vogliamo: l'estremo inferiore di \(f\) su \(F\) è \(0\). Tuttavia, nessuna soluzione ammissibile è ottima: per ogni \(x \in F\), il punto \(\frac{x}{2}\) è ammissibile e
\[ f\Big(\frac{x}{2}\Big) = \frac{x^2}{4} < x^2 = f(x). \]Il problema ha un estremo inferiore non raggiunto: non esiste una soluzione ottima e \(z(P)\) non è definito.
-
Per la forma di massimo, per ogni \(x\) ammissibile abbiamo \(0 < x \le 1\) e quindi \(f(x) = x^2 \le 1 = f(1)\), con \(x^2 = 1\) solo per \(x=1\) in \(F\). L'unica soluzione ottima e il valore ottimo sono:
\[ \tilde{\boldsymbol x}(P) = (1) \quad \text{e} \quad z(P) = 1. \]
Esempio 5.6: un estremo inferiore non raggiunto all'infinito
Consideriamo la seguente funzione obiettivo e la seguente regione ammissibile:
I problemi di ottimizzazione associati, in forma di minimo e in forma di massimo, sono:
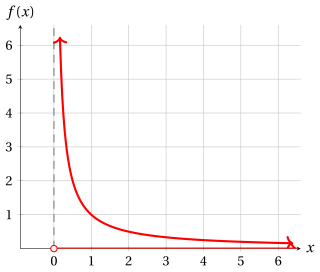
Il punto \(x=0\) non appartiene alla regione ammissibile (cerchio vuoto nella figura). Il grafico prosegue verso destra, avvicinandosi all'asse \(x\), e verso l'alto, avvicinandosi alla retta tratteggiata \(x=0\).
-
Per la forma di minimo, \(f(x) = \frac{1}{x} > 0\) per ogni \(x\) ammissibile, e i valori di \(f\) si avvicinano a \(0\) quanto vogliamo per \(x \to +\infty\): l'estremo inferiore di \(f\) su \(F\) è \(0\). Tuttavia, nessuna soluzione ammissibile è ottima: per ogni \(x \in F\), il punto \(2x\) è ammissibile e
\[ f(2x) = \frac{1}{2x} < \frac{1}{x} = f(x). \]Il problema ha un estremo inferiore non raggiunto: non esiste una soluzione ottima e
\[ \inf \bigg\{\, \frac{1}{x} \ \text{ soggetto a } x > 0 \,\bigg\} = 0, \qquad z(P) \ \text{non è definito}. \] -
Per la forma di massimo, la funzione obiettivo cresce indefinitamente per \(x \to 0^+\): per ogni valore \(M > 0\), la soluzione ammissibile \(x = \frac{1}{M+1}\) ha
\[ f\Big(\frac{1}{M+1}\Big) = M+1 > M. \]Nessuna soluzione ammissibile può essere ottima e il problema è illimitato:
\[ \sup \bigg\{\, \frac{1}{x} \ \text{ soggetto a } x > 0 \,\bigg\} = +\infty \qquad \text{e} \qquad z(P) = +\infty. \]
5.1.2 Soluzioni ammissibili e limitazioni sul valore ottimo
-
Data
\[ \underbrace{ \begin{pmatrix} \bar x_1 \\ \bar x_2 \\ \vdots \\ \bar x_n \end{pmatrix} }_{\bar{\boldsymbol x}(P)} \in F \]una soluzione ammissibile di un problema di ottimizzazione, abbiamo
-
in forma di minimo, il seguente upper bound:
\[ z(P) \le \underbrace{f(\bar{\boldsymbol{x}}(P))}_{UB(\bar{\boldsymbol x})} . \] -
in forma di massimo, il seguente lower bound:
\[ \underbrace{f(\bar{\boldsymbol{x}}(P))}_{LB(\bar{\boldsymbol x})} \le z(P) . \]
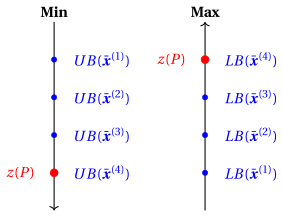
A titolo illustrativo, la figura seguente considera quattro soluzioni ammissibili
\[ \bar{\boldsymbol x}^{(1)}, \bar{\boldsymbol x}^{(2)}, \bar{\boldsymbol x}^{(3)}, \bar{\boldsymbol x}^{(4)} \in F \]e mostra come esse forniscano lower bound nel caso di massimo e upper bound nel caso di minimo per il valore ottimo \(z(P)\) (la quarta raggiunge il valore ottimo).
-
Esempio 5.7: limitazioni fornite da soluzioni ammissibili
Consideriamo di nuovo la funzione obiettivo \(f(x) = x^2\) e la regione ammissibile \(F=[-1,2]\) dell'esempio con funzione obiettivo quadratica, dove \(z(P) = 0\) in forma di minimo e \(z(P) = 4\) in forma di massimo. Le soluzioni ammissibili
hanno valori obiettivo \(1\), \(\frac{1}{4}\) e \(1\). Quindi:
-
in forma di minimo, forniscono gli upper bound \(UB(\bar{\boldsymbol x}^{(1)}) = 1\), \(UB(\bar{\boldsymbol x}^{(2)}) = \frac{1}{4}\) e \(UB(\bar{\boldsymbol x}^{(3)}) = 1\) su \(z(P) = 0\); il migliore è \(\frac{1}{4}\), il più piccolo;
-
in forma di massimo, forniscono i lower bound \(LB(\bar{\boldsymbol x}^{(1)}) = 1\), \(LB(\bar{\boldsymbol x}^{(2)}) = \frac{1}{4}\) e \(LB(\bar{\boldsymbol x}^{(3)}) = 1\) su \(z(P) = 4\); il migliore è \(1\), il più grande.
Nessuna di queste limitazioni è uguale al valore ottimo: una limitazione ci dice quanto il valore ottimo può distare dal valore di una soluzione ammissibile nota, senza calcolarlo.
5.2 Proprietà dei problemi di ottimizzazione
-
Le seguenti proprietà valgono per ogni problema di ottimizzazione.
-
Nel seguito enunciamo le proprietà usando \(\min\) e \(\max\) solo nel caso in cui il minimo e il massimo esistono (cioè sono raggiunti sulla regione ammissibile); altrimenti, gli enunciati analoghi valgono sostituendo \(\min/\max\) con \(\inf/\sup\).
-
Per ogni funzione obiettivo \(f\) e ogni regione ammissibile \(F\), abbiamo:
\[\begin{align*} \label{PropMinMax} \min \bigg\{\, f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= -\,\max \bigg\{\, -f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{5.1} \end{align*}\] -
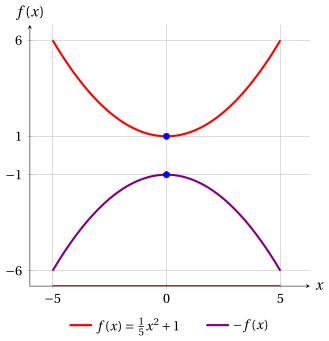
Le soluzioni ottime non cambiano: un punto minimizza \(f\) su \(F\) se e solo se massimizza \(-f\) su \(F\). Nelle figure di questa sezione, la funzione obiettivo originale è rossa, quella trasformata è viola, la regione ammissibile è la parte rossa dell'asse \(x\) e le soluzioni ottime sono blu.
Esempio 5.8: proprietà: minimo e massimo
Infatti, \(\frac{1}{5}x^2+1 \ge 1\) e \(-\left(\frac{1}{5}x^2+1\right) \le -1\) per ogni \(x\), con l'uguaglianza solo per \(x=0\): entrambi gli ottimi sono raggiunti in \(x=0\).
-
Per ogni funzione obiettivo, ogni regione ammissibile e ogni \(a \in \R\), abbiamo:
\[\begin{align*} \min \bigg\{\, a + f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= a + \min \bigg\{\, f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{5.2} \end{align*}\] -
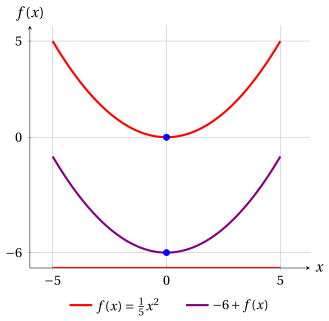
Aggiungere una costante sposta il grafico della funzione obiettivo verso l'alto o verso il basso: le soluzioni ottime non cambiano.
Esempio 5.9: proprietà: somma di una costante
Entrambi i minimi sono raggiunti in \(x=0\), poiché \(\frac{1}{5}x^2 \ge 0\) per ogni \(x\), con l'uguaglianza solo per \(x=0\).
-
Per ogni funzione obiettivo, ogni regione ammissibile e ogni \(a \in \R_{>0}\), abbiamo:
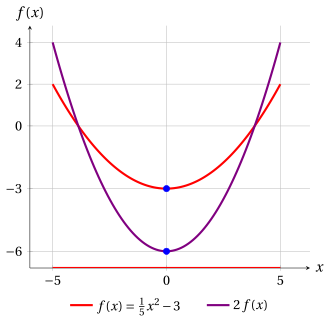
\[\begin{align*} \min \bigg\{\, a\, f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= a \; \min \bigg\{\, f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{5.3} \end{align*}\] -
Moltiplicare per una costante positiva dilata (o comprime) il grafico in verticale: le soluzioni ottime non cambiano.
Esempio 5.10: proprietà: moltiplicazione per una costante positiva
Entrambi i minimi sono raggiunti in \(x=0\), poiché \(\frac{1}{5}x^2-3 \ge -3\) per ogni \(x\), con l'uguaglianza solo per \(x=0\).
-
Per ogni funzione obiettivo, ogni regione ammissibile e ogni \(a \in \R_{<0}\), abbiamo:
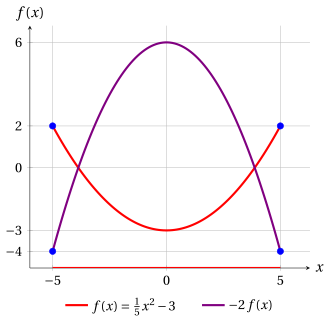
\[\begin{align*} \min \bigg\{\, a\, f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= a \; \max \bigg\{\, f(\boldsymbol{x}) \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{5.4} \end{align*}\] -
Moltiplicare per una costante negativa capovolge il grafico: i punti di minimo di \(a\,f\) sono i punti di massimo di \(f\).
Esempio 5.11: proprietà: moltiplicazione per una costante negativa
Per ogni \(x\) ammissibile abbiamo \(|x| \le 5\) e quindi \(\frac{1}{5}x^2-3 \le \frac{25}{5}-3 = 2\), con l'uguaglianza solo per \(x=-5\) e \(x=5\): entrambi i problemi hanno le due soluzioni ottime \(x=-5\) e \(x=5\).
5.3 Soluzioni ottime locali e globali
Definizione 5.3: punto di minimo/massimo e minimo/massimo
Data una funzione \(f:D\subseteq \R^n \rightarrow \R\), un punto \(\tilde{\boldsymbol x} \in D\) è
-
un punto di minimo (punto di minimo globale) di \(f\) in \(D\) se
\[\begin{equation*} f(\tilde{\boldsymbol x}) ~\le~ f({\boldsymbol x}),~~~~ \forall {\boldsymbol x} \in D \end{equation*}\]e \(f(\tilde{\boldsymbol x})\) è il minimo di \(f\) in \(D\);
-
un punto di massimo (punto di massimo globale) di \(f\) in \(D\) se
\[\begin{equation*} f(\tilde{\boldsymbol x}) ~\ge~ f({\boldsymbol x}),~~~~ \forall {\boldsymbol x} \in D \end{equation*}\]e \(f(\tilde{\boldsymbol x})\) è il massimo di \(f\) in \(D\).
-
Un punto di minimo (massimo) si chiama anche minimizzatore (massimizzatore) di \(f\) in \(D\).
-
Possono esistere più punti di minimo (massimo), anche infiniti, come nell'Esempio 5.2.
-
Le soluzioni ottime di un problema di minimo (massimo) con funzione obiettivo \(f\) e regione ammissibile \(F\) sono i punti di minimo (massimo) di \(f\) in \(F\): sono i suoi ottimi globali.
Definizione 5.4: intorno sferico di raggio \(\delta\)
Dati un punto \(\bar{\boldsymbol x} \in \R^n\) e un valore \(\delta \in \R_{>0}\), l'intorno sferico di raggio \(\delta\) associato è:
-
Il valore \(||\bar{\boldsymbol x}-{\boldsymbol x}||\) è la distanza euclidea tra un generico punto \({\boldsymbol x} \in \R^n\) e il punto \(\bar{\boldsymbol x} \in \R^n\), il centro dell'intorno:
\[ ||\bar{\boldsymbol x}-{\boldsymbol x}|| = \sqrt{\sum_{j=1}^n (\bar x_j - x_j)^2}. \]L'intorno \(N(\bar{\boldsymbol x},\delta)\) contiene i punti la cui distanza dal centro è minore del raggio \(\delta\): in \(\R\) è l'intervallo aperto \((\bar x-\delta,\, \bar x+\delta)\), in \(\R^2\) è il disco aperto di centro \(\bar{\boldsymbol x}\) e raggio \(\delta\), privo della circonferenza che lo delimita.
Esempio 5.12: intorni sferici
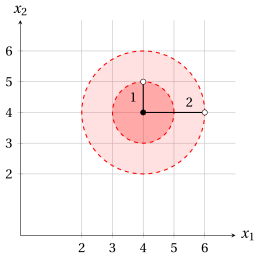
Consideriamo il punto \(\bar{\boldsymbol x} = \begin{pmatrix} 4 \\ 4 \end{pmatrix} \in \R^2\) e i raggi \(\delta_1=1\) e \(\delta_2=2\). Gli intorni sferici di raggio \(\delta\) associati
e
sono i dischi rossi nella figura: il disco più scuro è \(N\big(\bar{\boldsymbol x},1\big)\), che è contenuto in \(N\big(\bar{\boldsymbol x},2\big)\). Le circonferenze che li delimitano sono tratteggiate perché non appartengono agli intorni: per esempio, i punti \(\begin{pmatrix} 4 \\ 5 \end{pmatrix}\) e \(\begin{pmatrix} 6 \\ 4 \end{pmatrix}\) (cerchi vuoti) hanno distanza dal centro esattamente \(1\) e \(2\), rispettivamente.
Definizione 5.5: punto di minimo/massimo locale e minimo/massimo locale
Data una funzione \(f:D\subseteq \R^n \rightarrow \R\), un punto \(\bar{\boldsymbol x} \in D\) è
-
un punto di minimo locale di \(f\) in \(D\) se esiste un intorno sferico \(N(\bar{\boldsymbol x},\delta)\) con \(\delta \in \R_{>0}\) tale che:
\[ f(\bar{\boldsymbol x}) ~\le~ f({\boldsymbol x}),~~~~ \forall {\boldsymbol x} \in N(\bar{\boldsymbol x},\delta) \cap D \]e \(f(\bar{\boldsymbol x})\) è un minimo locale di \(f\) in \(D\);
-
un punto di massimo locale di \(f\) in \(D\) se esiste un intorno sferico \(N(\bar{\boldsymbol x},\delta)\) con \(\delta \in \R_{>0}\) tale che:
\[ f(\bar{\boldsymbol x}) ~\ge~ f({\boldsymbol x}),~~~~ \forall {\boldsymbol x} \in N(\bar{\boldsymbol x},\delta) \cap D \]e \(f(\bar{\boldsymbol x})\) è un massimo locale di \(f\) in \(D\).
-
Possono esistere più punti di minimo (massimo) locale, anche infiniti.
-
Per dimostrare con la definizione che un punto è un punto di minimo (massimo) locale, basta esibire un raggio \(\delta\) per cui la disuguaglianza vale in \(N(\bar{\boldsymbol x},\delta) \cap D\); anche ogni raggio più piccolo va bene.
Esempio 5.13: punti di minimo locale
Consideriamo la seguente funzione:
Questo è il grafico della funzione in \([-3,3]\times[-3,3]\); il punto viola è \(\big(0,0,f(0,0)\big) = (0,0,0)\).
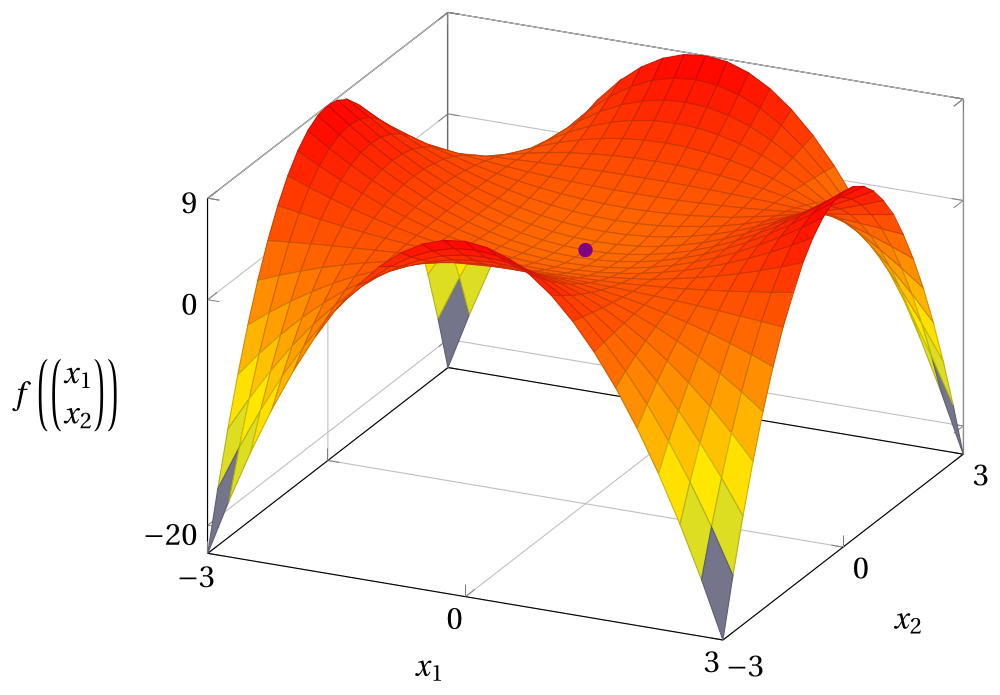
Per dimostrare che il punto \(\begin{pmatrix}0\\0\end{pmatrix}\) è un punto di minimo locale, usiamo l'intorno sferico di raggio \(\delta\) dato da \(N\!\left(\begin{pmatrix}0\\0\end{pmatrix},1\right)\). Per ogni \(\begin{pmatrix}x_1\\x_2\end{pmatrix}\in N\!\left(\begin{pmatrix}0\\0\end{pmatrix},1\right)\) abbiamo \(x_2^2 \le x_1^2+x_2^2<1\), da cui \(1-\dfrac{x_2^2}{2} > \dfrac{1}{2}\), e quindi:
con l'uguaglianza solo per \(x_1=x_2=0\). Ne segue che
e \(\begin{pmatrix}0\\0\end{pmatrix}\) è un punto di minimo locale di \(f\) in \(\R^2\), con minimo locale \(0\). Non è un punto di minimo (globale), poiché
- Ogni punto di minimo (globale) è un punto di minimo locale (con qualsiasi \(\delta\)), e ogni punto di massimo (globale) è un punto di massimo locale. Il viceversa è falso: un punto di minimo locale può non essere un punto di minimo, come mostrano l'esempio precedente e il seguente.
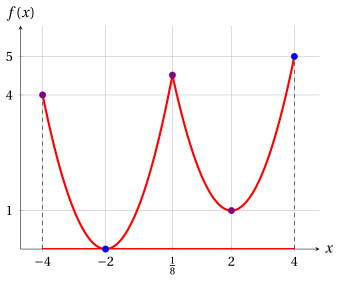
Esempio 5.14: un minimo locale che non è un minimo globale
Consideriamo la seguente funzione:
Poiché \((x+2)^2 \le (x-2)^2+1\) se e solo se \(8x \le 1\), abbiamo
Nella figura, i punti di minimo e di massimo globale sono blu e gli altri punti di minimo e di massimo locale sono viola.
-
Minimo globale. Sia \((x+2)^2\) sia \((x-2)^2+1\) sono non negativi, quindi \(f(x) \ge 0 = f(-2)\) per ogni \(x \in [-4,4]\); poiché \((x-2)^2+1 \ge 1\), \(f(x) = 0\) solo per \(x=-2\). Il punto \(x=-2\) è l'unico punto di minimo e il minimo è \(0\).
-
Minimo locale che non è globale. Nell'intorno \(N\big((2),1\big) = (1,3)\) abbiamo \(x \ge \frac{1}{8}\), e quindi
\[ f(x) = (x-2)^2+1 \ge 1 = f(2), \qquad \forall x \in N\big((2),1\big) \cap [-4,4] = (1,3). \]Il punto \(x=2\) è un punto di minimo locale e \(1\) è un minimo locale; non è un punto di minimo (globale), poiché \(f(-2) = 0 < 1 = f(2)\).
-
Massimo globale. Per \(-4 \le x \le \frac{1}{8}\) abbiamo \(-2 \le x+2 \le \frac{17}{8}\) e quindi \(f(x) = (x+2)^2 \le \big(\frac{17}{8}\big)^2 = \frac{289}{64} < 5\). Per \(\frac{1}{8} \le x \le 4\) abbiamo \(-\frac{15}{8} \le x-2 \le 2\) e quindi \(f(x) = (x-2)^2+1 \le 4+1 = 5\), con l'uguaglianza solo per \(x=4\). Il punto \(x=4\) è l'unico punto di massimo e il massimo è \(5\).
-
Massimi locali che non sono globali. In \(N\big((-4),1\big) \cap [-4,4] = [-4,-3)\) abbiamo \(-2 \le x+2 < -1\) e quindi \(f(x) = (x+2)^2 \le 4 = f(-4)\): il punto \(x=-4\) è un punto di massimo locale. In \(N\big((\frac{1}{8}),1\big) = (-\frac{7}{8},\frac{9}{8})\) abbiamo \(0 < x+2 \le \frac{17}{8}\) quando \(x \le \frac{1}{8}\), per cui \(f(x) = (x+2)^2 \le \frac{289}{64}\), e \(-\frac{15}{8} \le x-2 < 0\) quando \(x \ge \frac{1}{8}\), per cui \(f(x) = (x-2)^2+1 \le \frac{225}{64}+1 = \frac{289}{64}\); in entrambi i casi \(f(x) \le f(\frac{1}{8})\): il punto \(x=\frac{1}{8}\) è un punto di massimo locale. Nessuno dei due è un punto di massimo (globale), poiché \(f(-4) = 4 < 5\) e \(f(\frac{1}{8}) = \frac{289}{64} < 5\).
Consideriamo il problema di ottimizzazione \(\min \{\, f(x) \text{ soggetto a } -4 \le x \le 4 \,\}\): un metodo che guarda solo i punti vicini a \(x=2\) trova il minimo locale \(1\), ma il valore ottimo è \(z(P) = 0\), raggiunto in \(\tilde{\boldsymbol x}(P) = (-2)\).
Esercizi su questo capitolo: Problemi di ottimizzazione
Laboratorio interattivo
Le idee del capitolo, da toccare con mano: muovi i cursori e trascina i punti. Tutti i grafici del corso sono nel laboratorio interattivo.