Problemi di ottimizzazione lineare
Parte 1 · Funzioni lineari, poliedri e problemi di programmazione lineare · Capitolo 3 · Dispensa, volume 1 (PDF) · Esercizi: Problemi di ottimizzazione lineare
3.1 Problemi di programmazione lineare
Definizione 3.1: Problema di programmazione lineare in forma di minimo e di massimo
Dati un poliedro \(F \subseteq \R^n\) e una funzione lineare \(f : \R^n \to \R\), il problema di programmazione lineare \(LP\) associato consiste nel,
-
in forma di minimo, trovare un punto \(\tilde{\boldsymbol{x}}(LP) \in F\) tale che
\[ f(\tilde{\boldsymbol{x}}(LP)) \le f(\boldsymbol{x}), \qquad \forall \boldsymbol{x} \in F; \] -
in forma di massimo, trovare un punto \(\tilde{\boldsymbol{x}}(LP) \in F\) tale che
\[ f(\tilde{\boldsymbol{x}}(LP)) \ge f(\boldsymbol{x}), \qquad \forall \boldsymbol{x} \in F. \]
3.1.1 Regione ammissibile e funzione obiettivo
-
Il poliedro \(F\) si chiama regione ammissibile del problema LP; i suoi punti \(\boldsymbol{x} \in F\) si chiamano soluzioni ammissibili del problema LP.
-
La funzione lineare \(f\) è la funzione obiettivo del problema LP; essa associa un valore obiettivo a ogni soluzione ammissibile.
-
Per definire il poliedro della regione ammissibile di un problema LP servono il numero \(m\) delle sue disuguaglianze/uguaglianze e
-
una matrice \({\boldsymbol A} \in \R^{m \times n}\) — la matrice dei vincoli,
-
un vettore (colonna) \({\boldsymbol b} \in \R^{m}\) — il vettore dei termini noti.
\[ \underbrace{ \begin{pmatrix} a_{11} & a_{12} & \dots & a_{1n}\\ a_{21} & a_{22} & \dots & a_{2n}\\ \vdots & \vdots & \ddots & \vdots \\ a_{m1} & a_{m2} & \dots & a_{mn} \end{pmatrix} }_{\boldsymbol{A}} \in \R^{m \times n } \qquad\qquad \underbrace{ \begin{pmatrix} b_{1} \\ b_{2} \\ \vdots \\ b_{m} \end{pmatrix} }_{\boldsymbol{b}} \in \R^{m} \]Inoltre, per ogni riga occorre specificare se corrisponde a un semispazio (disuguaglianza lineare) o a un iperpiano (uguaglianza lineare).
-
-
Per definire la funzione obiettivo lineare di un problema LP serve il vettore (colonna) \({\boldsymbol c} \in \R^{n}\), detto vettore dei costi:
\[ \underbrace{ \begin{pmatrix} c_{1} \\ c_{2} \\ \vdots \\ c_{n} \end{pmatrix} }_{\boldsymbol c} \in \R^{n}. \]
I dati di un problema LP sono la matrice dei vincoli \({\boldsymbol A} \in \R^{m \times n}\), il vettore dei termini noti \({\boldsymbol b} \in \R^{m}\), il vettore dei costi \({\boldsymbol c} \in \R^{n}\) e, per ogni riga, l'informazione che specifica se il vincolo corrispondente è un'uguaglianza o una disuguaglianza.
3.1.2 Soluzioni ottime e valore ottimo
Definizione 3.2: soluzione ottima e valore ottimo di un problema LP
-
Un punto \(\tilde{\boldsymbol{x}}(LP) \in F\) come nella definizione del problema LP si chiama soluzione ottima del problema LP.
-
In forma di minimo,
\[ \tilde{\boldsymbol{x}}(LP) \in \argmin \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \] -
In forma di massimo,
\[ \tilde{\boldsymbol{x}}(LP) \in \argmax \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \]
-
-
Il valore \(f(\tilde{\boldsymbol{x}}(LP))\) si chiama valore ottimo del problema LP e si indica con \(z(LP)\).
-
In forma di minimo,
\[ z(LP) = \underbrace{\min \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}}_{ =f(\tilde{\boldsymbol{x}}(LP))}. \] -
In forma di massimo,
\[ z(LP) = \underbrace{\max \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}}_{ =f(\tilde{\boldsymbol{x}}(LP))}. \]
-
-
Un problema LP può ammettere più soluzioni ottime (anche infinite), oppure nessuna. In tali casi, gli operatori \(\argmin\) e \(\argmax\) restituiscono l'insieme di tutte le soluzioni ottime quando esistono, e l'insieme vuoto altrimenti.
-
Con un lieve abuso di notazione:
-
In forma di minimo, scriviamo il problema LP come
\[ \min \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \] -
In forma di massimo, scriviamo il problema LP come
\[ \max \{\, f(\boldsymbol{x}) \;\text{soggetto a}\; \boldsymbol{x} \in F \,\}. \]
Sebbene si usino i simboli “\(\min\)” e “\(\max\)”, l'obiettivo di un problema LP è trovare una soluzione ottima \(\tilde{\boldsymbol{x}}(LP)\), quando esiste, e non soltanto determinare il valore ottimo \(z(LP)\).
-
-
In forma di minimo, una soluzione ottima è un punto di minimo e il valore ottimo corrispondente è il minimo della funzione obiettivo sulla regione ammissibile. Analogamente, in forma di massimo, una soluzione ottima è un punto di massimo e il valore ottimo corrispondente è il massimo della funzione obiettivo sulla regione ammissibile.
3.1.3 Problemi LP senza soluzione ottima
-
Una soluzione ottima di un problema LP può non esistere per una delle due seguenti ragioni:
-
Se la funzione obiettivo decresce indefinitamente in forma di minimo o cresce indefinitamente in forma di massimo, il problema LP si dice illimitato. In questi casi scriviamo rispettivamente \(z(LP) = -\infty\) e \(z(LP) = +\infty\).
-
Se la regione ammissibile è vuota, cioè non esistono soluzioni ammissibili, il problema LP si dice inammissibile. Non ha soluzione ottima e \(z(LP)\) non è definito.
-
-
Non esiste una terza ragione: se un problema LP ha soluzioni ammissibili e non è illimitato, l'estremo inferiore (in forma di minimo) o l'estremo superiore (in forma di massimo) della funzione obiettivo sulla regione ammissibile è sempre raggiunto da una soluzione ammissibile. Ciò dipende dalla struttura speciale dei problemi LP: la funzione obiettivo è lineare e la regione ammissibile è un poliedro, un insieme chiuso definito da disuguaglianze lineari “\(\le\)”, “\(\ge\)” e da uguaglianze lineari “\(=\)”, mai da disuguaglianze strette “\(<\)”, “\(>\)”. Ad esempio, l'intervallo \((0,1] = \{\, x \in \R : 0 < x \le 1 \,\}\) non è un poliedro e \(\min \{\, x \text{ soggetto a } 0 < x \le 1 \,\}\) non è un problema LP: il suo estremo inferiore \(0\) non è raggiunto.
-
I tre possibili esiti di un problema LP (inammissibile, illimitato, soluzione ottima) sono definiti formalmente e studiati nel capitolo «Esiti possibili e formulazioni equivalenti».
Esempio 3.1: problemi LP senza soluzione ottima
-
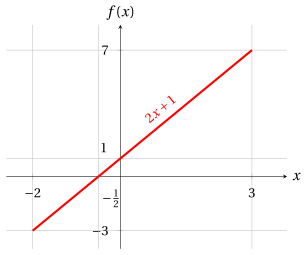
Consideriamo la funzione obiettivo \(f(x) = 2x+1\) e la regione ammissibile \(F = \{\, x \in \R : x \ge -2 \,\}\), una semiretta. In forma di minimo, \(2x+1 \ge -3\) per ogni \(x\) ammissibile, con uguaglianza solo per \(x=-2\): l'unica soluzione ottima è \(\tilde{\boldsymbol x}(LP) = (-2)\) e \(z(LP) = -3\). In forma di massimo, per ogni valore \(M \ge 0\) la soluzione ammissibile \(x = M\) ha \(f(M) = 2M+1 > M\): la funzione obiettivo cresce indefinitamente e il problema è illimitato, \(z(LP) = +\infty\).
-
Consideriamo la regione ammissibile \(F = \{\, x \in \R : x \le -1,~ x \ge 1 \,\}\). Nessun numero reale soddisfa entrambe le disuguaglianze, quindi \(F = \emptyset\): per ogni funzione obiettivo lineare, sia la forma di minimo sia la forma di massimo sono inammissibili.
3.1.4 Soluzioni ammissibili e bound sul valore ottimo
-
Given
\[ \underbrace{ \begin{pmatrix} \bar x_1 \\ \bar x_2 \\ \vdots \\ \bar x_n \end{pmatrix} }_{\bar{\boldsymbol x}(LP)} \in F \]una soluzione ammissibile di un problema LP, abbiamo
-
in forma di minimo, il seguente upper bound:
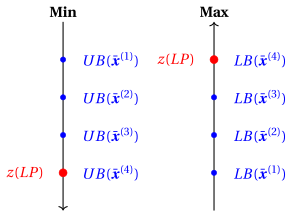
\[ z(LP) \le \underbrace{f(\bar{\boldsymbol{x}}(LP))}_{UB(\bar{\boldsymbol x})} . \] -
in forma di massimo, il seguente lower bound:
\[ \underbrace{f(\bar{\boldsymbol{x}}(LP))}_{LB(\bar{\boldsymbol x})} \le z(LP) . \]
A titolo di esempio, la figura seguente considera quattro soluzioni ammissibili
\[ \bar{\boldsymbol x}^{(1)}, \bar{\boldsymbol x}^{(2)}, \bar{\boldsymbol x}^{(3)}, \bar{\boldsymbol x}^{(4)} \in F \]e mostra come forniscano lower bound nel caso di massimo e upper bound nel caso di minimo per il valore ottimo \(z(LP)\) (la quarta raggiunge il valore ottimo).
-
3.2 Esempi e proprietà dei problemi di ottimizzazione lineare
- Il seguente esempio è un problema di ottimizzazione lineare in una variabile: la regione ammissibile è un intervallo (un poliedro in \(\R\)) e la funzione obiettivo è lineare.
Esempio 3.2: problema LP in una variabile
Consideriamo la seguente funzione obiettivo e la seguente regione ammissibile:
I problemi LP associati in forma di minimo e di massimo sono:
-
Per la forma di minimo, poiché la funzione lineare è strettamente crescente, l'unica soluzione ottima e il valore ottimo sono:
\[ \tilde{\boldsymbol x}(LP) = (-2) \quad \text{e} \quad z(LP) = -3. \] -
Per la forma di massimo, poiché la funzione lineare è strettamente crescente, l'unica soluzione ottima e il valore ottimo sono:
\[ \tilde{\boldsymbol x}(LP) = (3) \quad \text{e} \quad z(LP) = 7. \]
La funzione derivata è costante:
3.2.1 Proprietà dei problemi LP
-
Le seguenti proprietà valgono per ogni problema LP con regione ammissibile \(F\) e funzione obiettivo \(f(\boldsymbol{x}) = {\boldsymbol c}'\boldsymbol{x}\).
-
Le enunciamo usando \(\min\) e \(\max\) per problemi LP che ammettono una soluzione ottima. Se uno dei due problemi LP di un'uguaglianza è inammissibile (illimitato), lo è anche l'altro.
-
Per ogni problema LP, abbiamo:
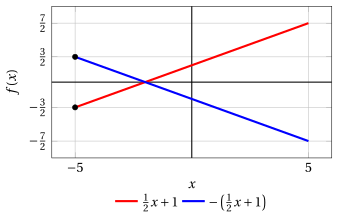
\[\begin{align*} \label{PropMinMaxLP} \min \bigg\{\, {\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= -\,\max \bigg\{\, -{\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{3.1} \end{align*}\] -
Le soluzioni ottime non cambiano: un punto minimizza \({\boldsymbol c}'\boldsymbol{x}\) su \(F\) se e solo se massimizza \(-{\boldsymbol c}'\boldsymbol{x}\) su \(F\).
Esempio 3.3: proprietà: minimo e massimo
Entrambi gli ottimi sono raggiunti in \(x=-5\) (punti neri in figura).
-
Per ogni problema LP e per ogni \(a \in \R\), abbiamo:
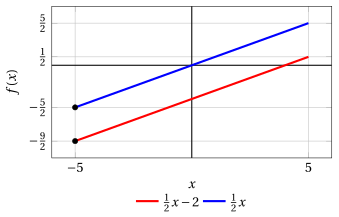
\[\begin{align*} \label{PropAddLP} \min \bigg\{\, a + {\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= a + \min \bigg\{\, {\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{3.2} \end{align*}\] -
Sommare una costante sposta il grafico della funzione obiettivo verso l'alto o verso il basso: le soluzioni ottime non cambiano.
Esempio 3.4: proprietà: somma di una costante
-
Per ogni problema LP e per ogni \(a \in \R_{>0}\), abbiamo:
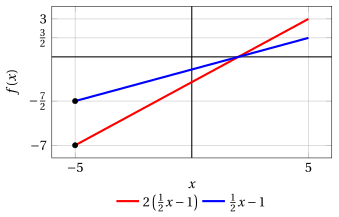
\[\begin{align*} \label{PropPosLP} \min \bigg\{\, a\, {\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= a \; \min \bigg\{\, {\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{3.3} \end{align*}\] -
Moltiplicare per una costante positiva dilata (o comprime) verticalmente il grafico: le soluzioni ottime non cambiano.
Esempio 3.5: proprietà: moltiplicazione per una costante positiva
-
Per ogni problema LP e per ogni \(a \in \R_{<0}\), abbiamo:
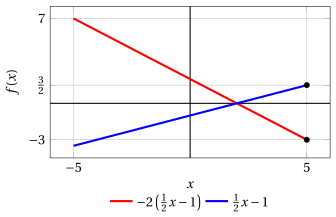
\[\begin{align*} \label{PropNegLP} \min \bigg\{\, a\, {\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} &= a \; \max \bigg\{\, {\boldsymbol c}'\boldsymbol{x} \text{ soggetto a } \boldsymbol{x}\in F \,\bigg\} \tag{3.4} \end{align*}\] -
Moltiplicare per una costante negativa capovolge il grafico: i punti di minimo di \(a\,{\boldsymbol c}'\boldsymbol{x}\) sono i punti di massimo di \({\boldsymbol c}'\boldsymbol{x}\).
Esempio 3.6: proprietà: moltiplicazione per una costante negativa
Il minimo di \(-2\left(\frac{1}{2}x-1\right)\) e il massimo di \(\frac{1}{2}x-1\) sono entrambi raggiunti in \(x=5\).
Esercizi su questo capitolo: Problemi di ottimizzazione lineare