Semispazi e poliedri
Parte 1 · Funzioni lineari, poliedri e problemi di programmazione lineare · Capitolo 2 · Dispensa, volume 1 (PDF) · Esercizi: Semispazi e poliedri · App: Semispazi e poliedri
2.1 Semispazi e iperpiani di supporto
Definizione 2.1: semispazio
Dato un vettore (riga)
e uno scalare \(b \in \R\), l'insieme
si chiama semispazio.
-
Dato un semispazio, l'insieme
\[ \left\{~~ \underbrace{\begin{pmatrix} x_{1} \\ x_{2} \\ \vdots \\ x_{n} \\ \end{pmatrix}}_{{\boldsymbol x}} \in \R^n:~~~ \underbrace{\sum_{j=1}^n a_j \; x_j = b}_{{\boldsymbol a} \: {\boldsymbol x} = b} ~~\right\} \]si chiama iperpiano di supporto del semispazio.
Esempio 2.1: semispazio e iperpiano di supporto
Consideriamo il seguente semispazio in \(\R^2\):
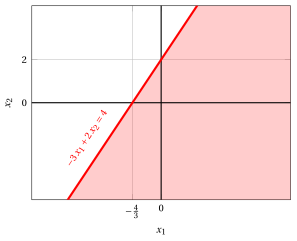
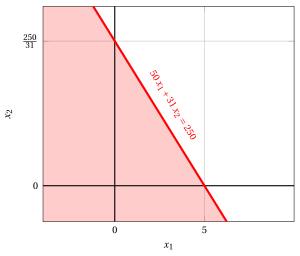
Consideriamo il seguente semispazio in \(\R^2\):
2.2 Poliedri
Definizione 2.2: poliedro
Data una matrice
e un vettore (colonna)
l'insieme
si chiama poliedro.
Definizione 2.3: poliedro limitato
Un poliedro \(P \subseteq \R^n\) è limitato se esiste \(\underbrace{\begin{pmatrix} \beta_1 \\ \beta_2 \\ \vdots \\ \beta_n \end{pmatrix}}_{={\boldsymbol \beta}} \in \R^n_{\ge 0}\) tale che
Qui, \(\beta_j\) è un upper bound, mentre \(-\beta_j\) è un lower bound di \(P\) lungo la dimensione \(j \in \{1,2,\dots,n\}\).
Definizione 2.4: politopo
Un poliedro limitato si chiama politopo.
Esempio 2.2: poliedro
Consideriamo il seguente poliedro definito come intersezione di quattro semispazi:
Ad esempio, consideriamo due punti, \(\begin{pmatrix} 3 \\[0.3ex] 5 \end{pmatrix}\) and \(\begin{pmatrix} 5 \\[0.3ex] 3 \end{pmatrix}\), nell'insieme \(P\). Tutti i punti del segmento blu in figura, dati da:
appartengono anch'essi a \(P\). Infatti, per ogni \(\lambda \in [0,1]\) abbiamo \(x_1 + x_2 = 8\) e \(x_1 - x_2 = 2 - 4\lambda \in [-2,2]\), quindi tutte e quattro le disuguaglianze che definiscono \(P\) sono soddisfatte.
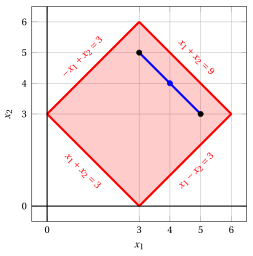
Ad esempio, con \(\lambda = \tfrac{1}{2}\), il punto del segmento è quello mostrato in blu
Questo poliedro \(P\) è anche un politopo, poiché è un poliedro limitato in \(\R^2\). Infatti, ponendo \({\boldsymbol \beta} = \begin{pmatrix} 6 \\[0.5ex] 6 \end{pmatrix}\) abbiamo
-
Osserviamo che se un poliedro contiene i seguenti due semispazi:
\[ \left\{ {\boldsymbol x} \in \R^n:~~ {\boldsymbol a} \; {\boldsymbol x} \le b \right\}~~~~{\rm e}~~~~~ \left\{ {\boldsymbol x} \in \R^n:~~ {\boldsymbol a} \; {\boldsymbol x} \ge b \right\} \]contiene, de facto, il seguente iperpiano:
\[ \left\{ {\boldsymbol x} \in \R^n:~~ {\boldsymbol a} \; {\boldsymbol x} = b \right\} \]
In generale, un poliedro è dato dall'intersezione di semispazi e iperpiani.
Esempio 2.3: poliedro
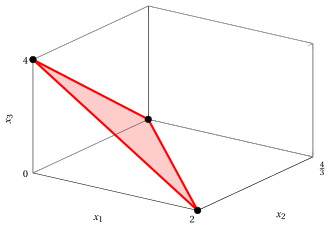
Consideriamo il seguente poliedro dato dall'intersezione di tre semispazi e un iperpiano:
La sua rappresentazione tridimensionale corrisponde all'iperpiano mostrato in figura.
Esercizi su questo capitolo: Semispazi e poliedri
Laboratorio interattivo
Le idee del capitolo, da toccare con mano: muovi i cursori e trascina i punti. Ogni app si apre anche a tutta pagina nel laboratorio interattivo: Semispazi e poliedri.