6.7 L'algoritmo del percorso più breve successivo
Parte 3 · Flussi · Capitolo 6 · Capitolo 6: Flusso di costo minimo · Dispensa, volume 3 (PDF) · Esercizi: Flusso di costo minimo
Definizione 6.15: pseudoflusso e squilibri
Un pseudoflusso è un vettore \(\vet{x}\) con \(\vet{l} \le \vet{x} \le \vet{u}\), che potrebbe violare il flusso conservazione. Lo squilibrio del nodo \(i\) è
l'offerta che \(i\) deve ancora inviare se \(e_i>0\) (un nodo in eccesso), la domanda che deve ancora ricevere se \(e_i<0\) (un nodo in deficit).
-
Uno pseudoflusso è un flusso ammissibile esattamente quando \(\vet{e}=\vet{0}\). La somma degli squilibri ammonta a zero, poiché il i saldi lo fanno e ogni arco aggiunge \(x_{ij}\) alla coda e lo sottrae alla testa.
-
La rete residua \(G(\vet{x})\) di uno pseudoflusso è definita come in Definizione 6.1. Ampliamento di \(\vet{x}\) lungo un percorso \(P\) di \(G(\vet{x})\) da \(s\) a \(t\) tramite \(\delta \le r(P)=\min_{(i,j) \in P}r_{ij}\) è definito come per i cicli: i limiti rimangono validi, \(e_s\) diminuisce di \(\delta\), \(e_t\) aumenta di \(\delta\) e il il costo aumenta di \(\delta\, c(P)\), dove \(c(P)=\sum_{(i,j) \in P} c^x_{ij}\).
-
L'idea è di mantenere i potenziali con costi ridotti non negativi su \(G(\vet{x})\), la condizione di Teorema 6.9, mentre gli squilibri vanno a zero. Con \(\vet{x}=\vet{0}\), \(\vet{\pi}= \vet{0}\) and costs \(c_{ij} \ge 0\) la condizione vale all'inizio.
Lemma 6.16: i percorsi più brevi mantengono i costi ridotti non negativi
Sia \(\vet{x}\) uno pseudoflusso e i potenziali \(\vet{\pi}\) con \(\bar{c}^{\pi}_{ij}=c^x_{ij}-\pi_i+\pi_j \ge 0\) su ogni arco di \(G(\vet{x})\). Sia \(d(i)\) la distanza da un nodo \(s\) in \(G(\vet{x})\) con lunghezze \(\bar{c}^{\pi}\) (\(d(i)=+\infty\) se \(i\) non è raggiungibile), \(t\) un nodo con \(d(t)<+\infty\), \(P\) un percorso più breve da \(s\) a \(t\) e
-
(a) \(c^x_{ij}-\pi'_i+\pi'_j \ge 0\) su ogni arco di \(G(\vet{x})\).
-
(b) \(c^x_{ij}-\pi'_i+\pi'_j=0\) su ogni arco di \(P\).
-
(c) Se \(\vet{x}'\) è \(\vet{x}\) aumentato lungo \(P\) da \(\delta \le r(P)\), allora \(c^{x'}_{ij}-\pi'_i+\pi'_j \ge 0\) su ogni arco di \(G(\vet{x}')\).
Dimostrazione
Lascia che \(\hat{d}(i)=\min\{d(i),d(t)\}\). Il costo ridotto di \((i,j)\) con \(\vet{\pi}'\) è \(\bar{c}^{\pi}_{ij}+\hat{d}(i)- \hat{d}(j)\).
-
(a) Sia \((i,j)\) un arco di \(G(\vet{x})\). Se \(d(i)<+\infty\), un percorso più breve verso \(i\) seguito da \((i,j)\) dà \(d(j) \le d(i)+\bar{c}^{\pi}_{ij}\), quindi \(\hat{d}(j) \le \min\{d(i)+\bar{c}^{\pi}_{ij},\,d(t)\} \le \hat{d}(i)+ \bar{c}^{\pi}_{ij}\), poiché \(\bar{c}^{\pi}_{ij} \ge 0\). Se \(d(i)=+\infty\), allora \(\hat{d}(i)=d(t) \ge \hat{d}(j)\). Dentro in entrambi i casi il nuovo costo ridotto è non negativo.
-
(b) I sottopercorsi di \(P\) sono i più brevi (Lemma «ottimalità dei sottopercorsi» del Capitolo 3), quindi \(d(j)=d(i)+ \bar{c}^{\pi}_{ij}\) on every arc of \(P\), and \(d(i) \le d(t)\) along \(P\) poiché le lunghezze non sono negative. Quindi \(\hat{d}=d\) su \(P\) e il nuovo costo ridotto è \(0\).
-
(c) Aumentando lungo \(P\) cambia \(G(\vet{x})\) solo sugli archi di \(P\): un arco \((i,j)\) di \(P\) potrebbe scomparire, e potrebbe apparire l'arco inverso \((j,i)\). L'inverso di un arco residuo ha il costo opposto, quindi per (b) costo ridotto \(0\); gli altri archi mantengono i costi ridotti, non negativi per (a).
□
- Per ogni percorso \(P\) da \(s\) a \(t\) il telescopio dei potenziali: \(\sum_{(i,j) \in P}\bar{c}^{\pi}_{ij}=c(P)-\pi_s+ \pi_t\). A shortest path for the reduced costs is a minimum cost path of \(G(\vet{x})\): il flusso viaggia lungo la direzione più economica percorsi, da cui il nome dell'algoritmo.
Algoritmo: Algoritmo del percorso più breve successivo
STOP: \(\vet{x}\) è ottimale, con \(\vet{\pi}\).STOP: impossibile.- Regole di questo capitolo. L'algoritmo di Dijkstra rompe i pareggi in base all'indice più piccolo, come nel Capitolo 3; tra i nodi deficitari alla stessa distanza, \(t\) è quello di indice più piccolo.
Teorema 6.17: correttezza dell'algoritmo del percorso più breve successivo
Con l'input dell'algoritmo, all'inizio di ogni iterazione \(\vet{x}\) è uno pseudoflusso intero e \(c^x_{ij}-\pi_i+\pi_j \ge 0\) su ogni arco di \(G(\vet{x})\). L'algoritmo si ferma al massimo dopo \(D=\sum_{i: b_i>0}b_i\) iterazioni. Se si ferma al passaggio 1, \(\vet{x}\) è un flusso ottimale; se si ferma al passaggio 2, la rete non è fattibile flusso.
Dimostrazione
Dimostriamo l'invariante, poi il limite e i due arresti.
-
Invariante. All'inizio \(G(\vet{0})\) ha solo gli archi in avanti, con costi \(c_{ij} \ge 0\), e \(\vet{\pi}=\vet{0}\). Si applica l'algoritmo di Dijkstra, le lunghezze non sono negative e Lemma 6.16(c) mantiene i costi ridotti non negativi. L'importo \(\delta\) è positivo intero, poiché \(e_s\), \(-e_t\) e le capacità residue sono numeri interi positivi (o \(+\infty\)), quindi \(\vet{x}\) rimane intero.
-
Bound. Se \(e_s>0\), qualche nodo ha \(e_t<0\), poiché gli squilibri si sommano a zero. Ogni iterazione si abbassa \(\sum_{i: e_i>0}e_i\) da \(\delta \ge 1\) e nessuno squilibrio cambia segno, poiché \(\delta \le e_s\) e \(\delta \le -e_t\). La somma inizia da \(D\).
-
Arresta al passaggio 1. \(\vet{e}=\vet{0}\), quindi \(\vet{x}\) è un flusso ammissibile, ottimo per l'invariante e Teorema 6.9.
-
Interrompi al passaggio 2. Sia \(S\) l'insieme dei nodi raggiungibili da \(s\). Nessun arco di \(G(\vet{x})\) lascia \(S\), quindi \(x_{ij}=u_{ij}\) su \(\delta^+(S)\) e \(x_{ij}=0\) su \(\delta^-(S)\). Lo pseudoflusso soddisfa la conservazione con il bilancia \(b_i-e_i\), quindi per il Lemma «flusso attraverso un taglio» del Capitolo 4
\[ \sum_{i \in S} b_i=x(\delta^+(S))-x(\delta^-(S))+\sum_{i \in S} e_i=u(\delta^+(S))+\sum_{i \in S}e_i>u(\delta^+(S)), \]perché \(e_s>0\) e nessun nodo di \(S\) ha \(e_i<0\). La condizione di taglio del Capitolo 4 fallisce per \(S\): non è possibile flusso.
□
-
Tempo di esecuzione. Ogni iterazione esegue l'algoritmo di Dijkstra nel tempo \(O(n^2)\): \(O(D\,n^2)\) in totale, a limite pseudo-polinomiale.
-
Costi negativi. Se alcuni archi con capacità finita hanno \(c_{ij}<0\), iniziare da \(x_{ij}=u_{ij}\) su di essi e \(x_{ij}=0\) altrove, con \(\vet{e}=\vet{b}-\mat{B}\vet{x}\): tale arco fornisce solo il suo arco all'indietro, di costo \(-c_{ij}>0\) e \(\vet{\pi}=\vet{0}\) funzionano di nuovo.
6.7.1 Percorsi più brevi successivi sulla rete di riferimento
Esempio 6.7: percorsi più brevi successivi
Partiamo da \(\vet{x}=\vet{0}\), \(\vet{\pi}=\vet{0}\) e \(\vet{e}=\vet{b}=(5,2,0,-3,0,-4)\). Nella prima tabella ciascuno riga è un'iterazione, con il nodo \(s\), le distanze dell'algoritmo di Dijkstra e il nodo \(t\); la seconda tabella dà il percorso \(P\), il suo costo ridotto \(d(t)\) e il suo costo \(c(P)\), l'importo \(\delta\) e il costo del nuovo flusso.
| esso. | \(s\) | \(d(1)\) | \(d(2)\) | \(d(3)\) | \(d(4)\) | \(d(5)\) | \(d(6)\) | \(t\) |
|---|---|---|---|---|---|---|---|---|
| \(1\) | \(1\) | \(0\) | \(2\) | \(2\) | \(7\) | \(5\) | \(8\) | \(4\) |
| \(2\) | \(1\) | \(0\) | \(0\) | \(0\) | \(0\) | \(0\) | \(1\) | \(6\) |
| \(3\) | \(2\) | \(0\) | \(0\) | \(0\) | \(0\) | \(0\) | \(4\) | \(6\) |
| \(4\) | \(2\) | \(0\) | \(0\) | \(0\) | \(3\) | \(0\) | \(3\) | \(6\) |
| esso. | \(P\) | \(d(t)\) | \(c(P)\) | \(\delta\) | costo |
|---|---|---|---|---|---|
| \(1\) | \(1,2,4\) | \(7\) | \(7\) | \(3\) | \(21\) |
| \(2\) | \(1,3,5,6\) | \(1\) | \(8\) | \(2\) | \(37\) |
| \(3\) | \(2,4,6\) | \(4\) | \(10\) | \(1\) | \(47\) |
| \(4\) | \(2,1,3,5,4,6\) | \(3\) | \(13\) | \(1\) | \(60\) |
La terza tabella riporta, dopo ogni iterazione, i potenziali, gli squilibri e il flusso.
| esso. | \(\vet{\pi}\) | \(\vet{e}\) | \(\vet{x}\) |
|---|---|---|---|
| \(0\) | \((0,0,0,0,0,0)\) | \((5,2,0,-3,0,-4)\) | \((0,0,0,0,0,0,0,0,0)\) |
| \(1\) | \((0,-2,-2,-7,-5,-7)\) | \((2,2,0,0,0,-4)\) | \((3,0,3,0,0,0,0,0,0)\) |
| \(2\) | \((0,-2,-2,-7,-5,-8)\) | \((0,2,0,0,0,-2)\) | \((3,2,3,0,2,0,0,0,2)\) |
| \(3\) | \((0,-2,-2,-7,-5,-12)\) | \((0,1,0,0,0,-1)\) | \((3,2,4,0,2,0,1,0,2)\) |
| \(4\) | \((0,-2,-2,-10,-5,-15)\) | \((0,0,0,0,0,0)\) | \((2,3,4,0,3,0,2,1,2)\) |
I costi ridotti \(\bar{c}_{ij}=c_{ij}-\pi_i+\pi_j\) degli archi di \(A\), prima di ogni iterazione, sono (l'arco in avanti ha \(\bar{c}_{ij}\) se \(x_{ij}<u_{ij}\), l'arco all'indietro \(-\bar{c}_{ij}\) se \(x_{ij}>0\)):
| esso. | \((1,2)\) | \((1,3)\) | \((2,4)\) | \((3,2)\) | \((3,5)\) | \((4,3)\) | \((4,6)\) | \((5,4)\) | \((5,6)\) |
|---|---|---|---|---|---|---|---|---|---|
| \(1\) | \(2\) | \(2\) | \(5\) | \(2\) | \(3\) | \(3\) | \(5\) | \(5\) | \(3\) |
| \(2\) | \(0\) | \(0\) | \(0\) | \(2\) | \(0\) | \(8\) | \(5\) | \(3\) | \(1\) |
| \(3\) | \(0\) | \(0\) | \(0\) | \(2\) | \(0\) | \(8\) | \(4\) | \(3\) | \(0\) |
| \(4\) | \(0\) | \(0\) | \(0\) | \(2\) | \(0\) | \(8\) | \(0\) | \(3\) | \(-4\) |
-
Iterazione \(1\). I costi ridotti sono i costi. I nodi deficit \(4\) e \(6\) sono alla distanza \(7\) e \(8\): \(t=4\) e \(\delta=\min\{5,3,4,4\}=3\). Il nodo \(6\) è più lontano di \(t\) e il suo potenziale diminuisce di \(7\), non di \(8\).
-
Iterazione \(2\). Gli archi \((1,2)\), \((2,4)\) del primo percorso ora hanno un costo ridotto \(0\), così come i loro archi all'indietro. Il percorso \(1,3,5,6\) ha costo ridotto \(1\) e costo \(8\); \(\delta=\min\{2,4,4,4,2\}=2\) è impostato da \(e_1\) e da \(u_{56}\).
-
Iterazione \(3\). \(s=2\) e \(d(1)=0\) attraverso l'arco all'indietro \((2,1)\). Il percorso \(2,4,6\) utilizza l'ultima unità di \((2,4)\).
-
Iterazione \(4\). Il percorso \(2,1,3,5,4,6\) utilizza l'arco all'indietro \((2,1)\): un'unità che è andata da \(1\) a \(2\) viene reindirizzato da \(1\) a \(3\), \(5\) e \(4\). La figura mostra \(G(\vet{x})\) con \(r_{ij}\) e il costo ridotto ogni arco e il percorso in blu.
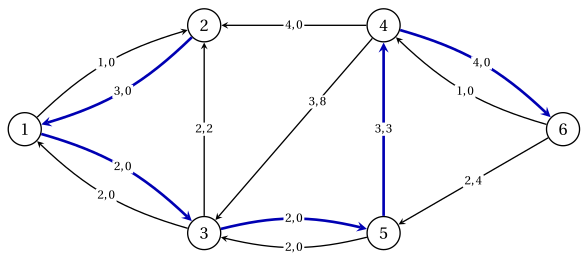
Dopo l'iterazione \(4\) gli squilibri sono pari a zero e \(\vet{x}=\tilde{\vet{x}}\), di costo \(60\). Spostato da \(15\), il i potenziali diventano \((15,13,13,5,10,0)\): i potenziali del Capitolo 4.
-
Qui i costi \(7,8,10,13\) dei percorsi crescono da un'iterazione all'altra: le unità successive percorrono più percorsi costosi e il costo totale è \(3 \cdot 7+2 \cdot 8+10+13=60\).
-
Qui sono sufficienti quattro iterazioni, mentre il limite di Teorema 6.17 è \(D=7\).
Dijkstra ha bisogno di costi ridotti
Nell'iterazione \(4\) gli archi \((2,1)\), \((3,1)\), \((4,2)\), \((5,3)\), \((6,4)\), \((6,5)\) di \(G(\vet{x})\) sono archi all'indietro con costi negativi \(c^x_{ij}\) e l'algoritmo di Dijkstra con lunghezze negative può fallire (Capitolo 3). I potenziali rendono tutte le lunghezze non negative senza modificare i percorsi più brevi.
L'algoritmo del percorso minimo successivo invia il flusso da un nodo in eccesso a un nodo in deficit lungo un percorso minimo di \(G(\vet{x})\), trovato dall'algoritmo di Dijkstra sui costi ridotti. L'aggiornamento \(\pi_i:=\pi_i-\min\{d(i),d(t)\}\) continua i costi ridotti non sono negativi, quindi il flusso finale è ottimale e i potenziali lo certificano.
6.8 Errori tipici
Attenzione
-
Dando all'arco all'indietro il costo \(+c_{ij}\). Un arco all'indietro diminuisce \(x_{ij}\), quindi risparmia \(c_{ij}\) per unità: il suo costo è \(-c_{ij}\) e la sua capacità residua è \(x_{ij}-l_{ij}\).
-
Aumentando di più di \(r(W)\). Alcuni archi del ciclo lascerebbero i suoi limiti; \(\theta=r(W)\) è il passo più grande.
-
Esecuzione di Bellman–Ford da un singolo nodo. Un ciclo negativo che non è raggiungibile da quel nodo è mancato; le etichette iniziano da \(0\) su ogni nodo.
-
Fare la passeggiata per il ciclo. La passeggiata con archi \(n\) letta dalla tabella contiene un ciclo negativo, ma non è un ciclo in sé: il ciclo è il pezzo tra due occorrenze dello stesso nodo.
-
Eseguendo l'algoritmo di Dijkstra sui costi \(c^x_{ij}\). Gli archi all'indietro possono avere costi negativi; il i pesi degli archi sono i costi ridotti \(c^x_{ij}-\pi_i+\pi_j\).
-
Aggiornamento dei potenziali con segno sbagliato. Con \(\bar{c}_{ij}=c_{ij}-\pi_i+\pi_j\) l'aggiornamento è \(\pi_i:=\pi_i-\min\{d(i),d(t)\}\); i nodi più lontani da \(t\) diminuiscono solo di \(d(t)\).
-
Prendendo come ottimale il flusso massimo dello Step 0. La rete ausiliaria non ha costi: il suo flusso massimo è fattibile e ottimale solo per caso.
6.9 In sintesi
In sintesi
-
La rete residua \(G(\vet{x})\) ha un arco in avanti \((i,j)\) con \(r_{ij}=u_{ij}-x_{ij}\) e costo \(c_{ij}\), e un arco rovescio \((j,i)\) con \(r_{ji}=x_{ij}-l_{ij}\) e costo \(-c_{ij}\); l'aumento lungo un ciclo \(W\) modifica il costo di \(\theta\,c(W)\).
-
Una circolazione si scompone in cicli; la differenza tra due flussi realizzabili è una circolazione su \(G(\vet{x})\).
-
Un flusso ammissibile è ottimo se e solo se \(G(\vet{x})\) non ha ciclo negativo, se e solo se alcuni potenziali danno costi ridotti non negativi su \(G(\vet{x})\); sugli archi di \(A\): \(\bar{c}_{ij}>0 \Rightarrow x_{ij}=l_{ij}\), \(\bar{c}_{ij}<0 \Rightarrow x_{ij}=u_{ij}\).
-
Un flusso massimo da una super sorgente a un super sink trova un flusso ammissibile o dimostra che non ce n'è.
-
Annullamento ciclo: Bellman–Ford dalle etichette \(0\) trova un ciclo negativo, l'aumento di \(r(W)\) lo annulla; al massimo Iterazioni \(\vet{c}'\vet{x}^0-z(\mathrm{MCF})\) con dati interi.
-
Percorsi minimi successivi: Dijkstra sui costi ridotti da un nodo in eccesso al nodo in deficit più vicino, \(\pi_i:=\pi_i-\min\{d(i),d(t)\}\); al massimo le iterazioni \(D\).
La rete di riferimento in sintesi.
| flusso più costoso | \(\vet{x}^0=(1,4,4,1,4,1,3,3,1)\), costo \(80\) |
| annullamento ciclo da \(\vet{x}^0\) e cicli \(4,5,3,4\); \(6,4,5,6\); \(3,1,2,3\): costa \(80,69,62,60\) | |
| percorsi e percorsi più brevi successivi \(1,2,4\); \(1,3,5,6\); \(2,4,6\); \(2,1,3,5,4,6\): costa \(21,37,47,60\) | |
| prima portata ammissibile e portata massima di valore \(7\); su \(A\) è \(\tilde{\vet{x}}\) | |
| flusso ottimale | \(\tilde{\vet{x}}=(2,3,4,0,3,0,2,1,2)\), \(z(\mathrm{MCF})=60\) |
| potenziali (\(\pi_6=0\)) | \(\vet{\pi}=(15,13,13,5,10,0)\) |
Esercizi su questo capitolo: Flusso di costo minimo